Skip to content

Analyse des Systèmes de Second Ordre ​

Cette section traite les systèmes passe-bas du second ordre, décrits par une équation différentielle dépendant de la pulsation propre ωn et du coefficient d’amortissement ξ. On distingue trois régimes (apériodique, critique, pseudo-périodique) en fonction de ξ, chacun ayant des pôles et une réponse indicielle caractéristiques (temps de réponse, dépassement, oscillations amorties). On introduit les notions de pseudo-période et de dépassement relatif. La réponse fréquentielle est ensuite étudiée, avec des formules explicites pour le module et la phase. Les représentations graphiques (Nyquist, Bode, Black-Nichols) permettent de caractériser la stabilité et la résonance des systèmes faiblement amortis.

Modélisation d'un système passe-bas (LP) ​

Equation Différentielle ​

Pour un système passe-bas d'ordre 2, le lien entre l'entrée et la sortie est donnée par l'équation différentielle suivante:

1ωn2d2y(t)dt2+2ξωndy(t)dt+y(t)=Kx(t)
  • K : gain statique,
  • ξ≥0 : coefficient d'amortissement,
  • ωn : pulsation propre ou naturelle (en rad/s).

Notons que certains ouvrages préfèrent utiliser, au lieu du paramètre ξ, le facteur de qualité Q=12ξ.

Fonction de Transfert ​

La fonction de transfert d'un système passe-bas de second ordre est donnée par :

H(s)=K1ωn2s2+2ξωns+1

Pôles et Zéro ​

Les pôles p1 et p2 correspondent donc aux racines du polynôme 1ωn2p2+2ξωnp+1. Le discriminant du polynôme est égal à Δ=4ξ2ωn2−4ωn2=2ωnξ2−1. Nous pouvons alors distinguer trois cas de figure.

  • Régime apériodique (ξ>1): Lorsque ξ>1, le système présente deux pôles réels d'expression :
p1,2=−ωn(ξ±ξ2−1)
  • Regime critique (ξ=1): Lorsque ξ=1, le système présente un pôle réel double
p1,2=−ωn
  • Régime pseudo-périodique (0<ξ<1): Lorsque 0<ξ<1, le système présente une paire de pôles complexes-conjugués
p1,2=−ωn(ξ±j1−ξ2)

Identification lorsque 0<ξ<1

Lorsque 0<ξ<1, il est possible d'identifier rapidement la pulsation propre et le coefficient d'amortissement à partir des pôles en exploitant le fait que ωn=|p1,2| et que ξ=−ℜe(p1,2)/|p1,2|.

Exemple ​

La figure suivante présente le diagrammes des pôles et des zéros pour 3 systèmes de second ordre avec des coefficients d'amortissement différents.
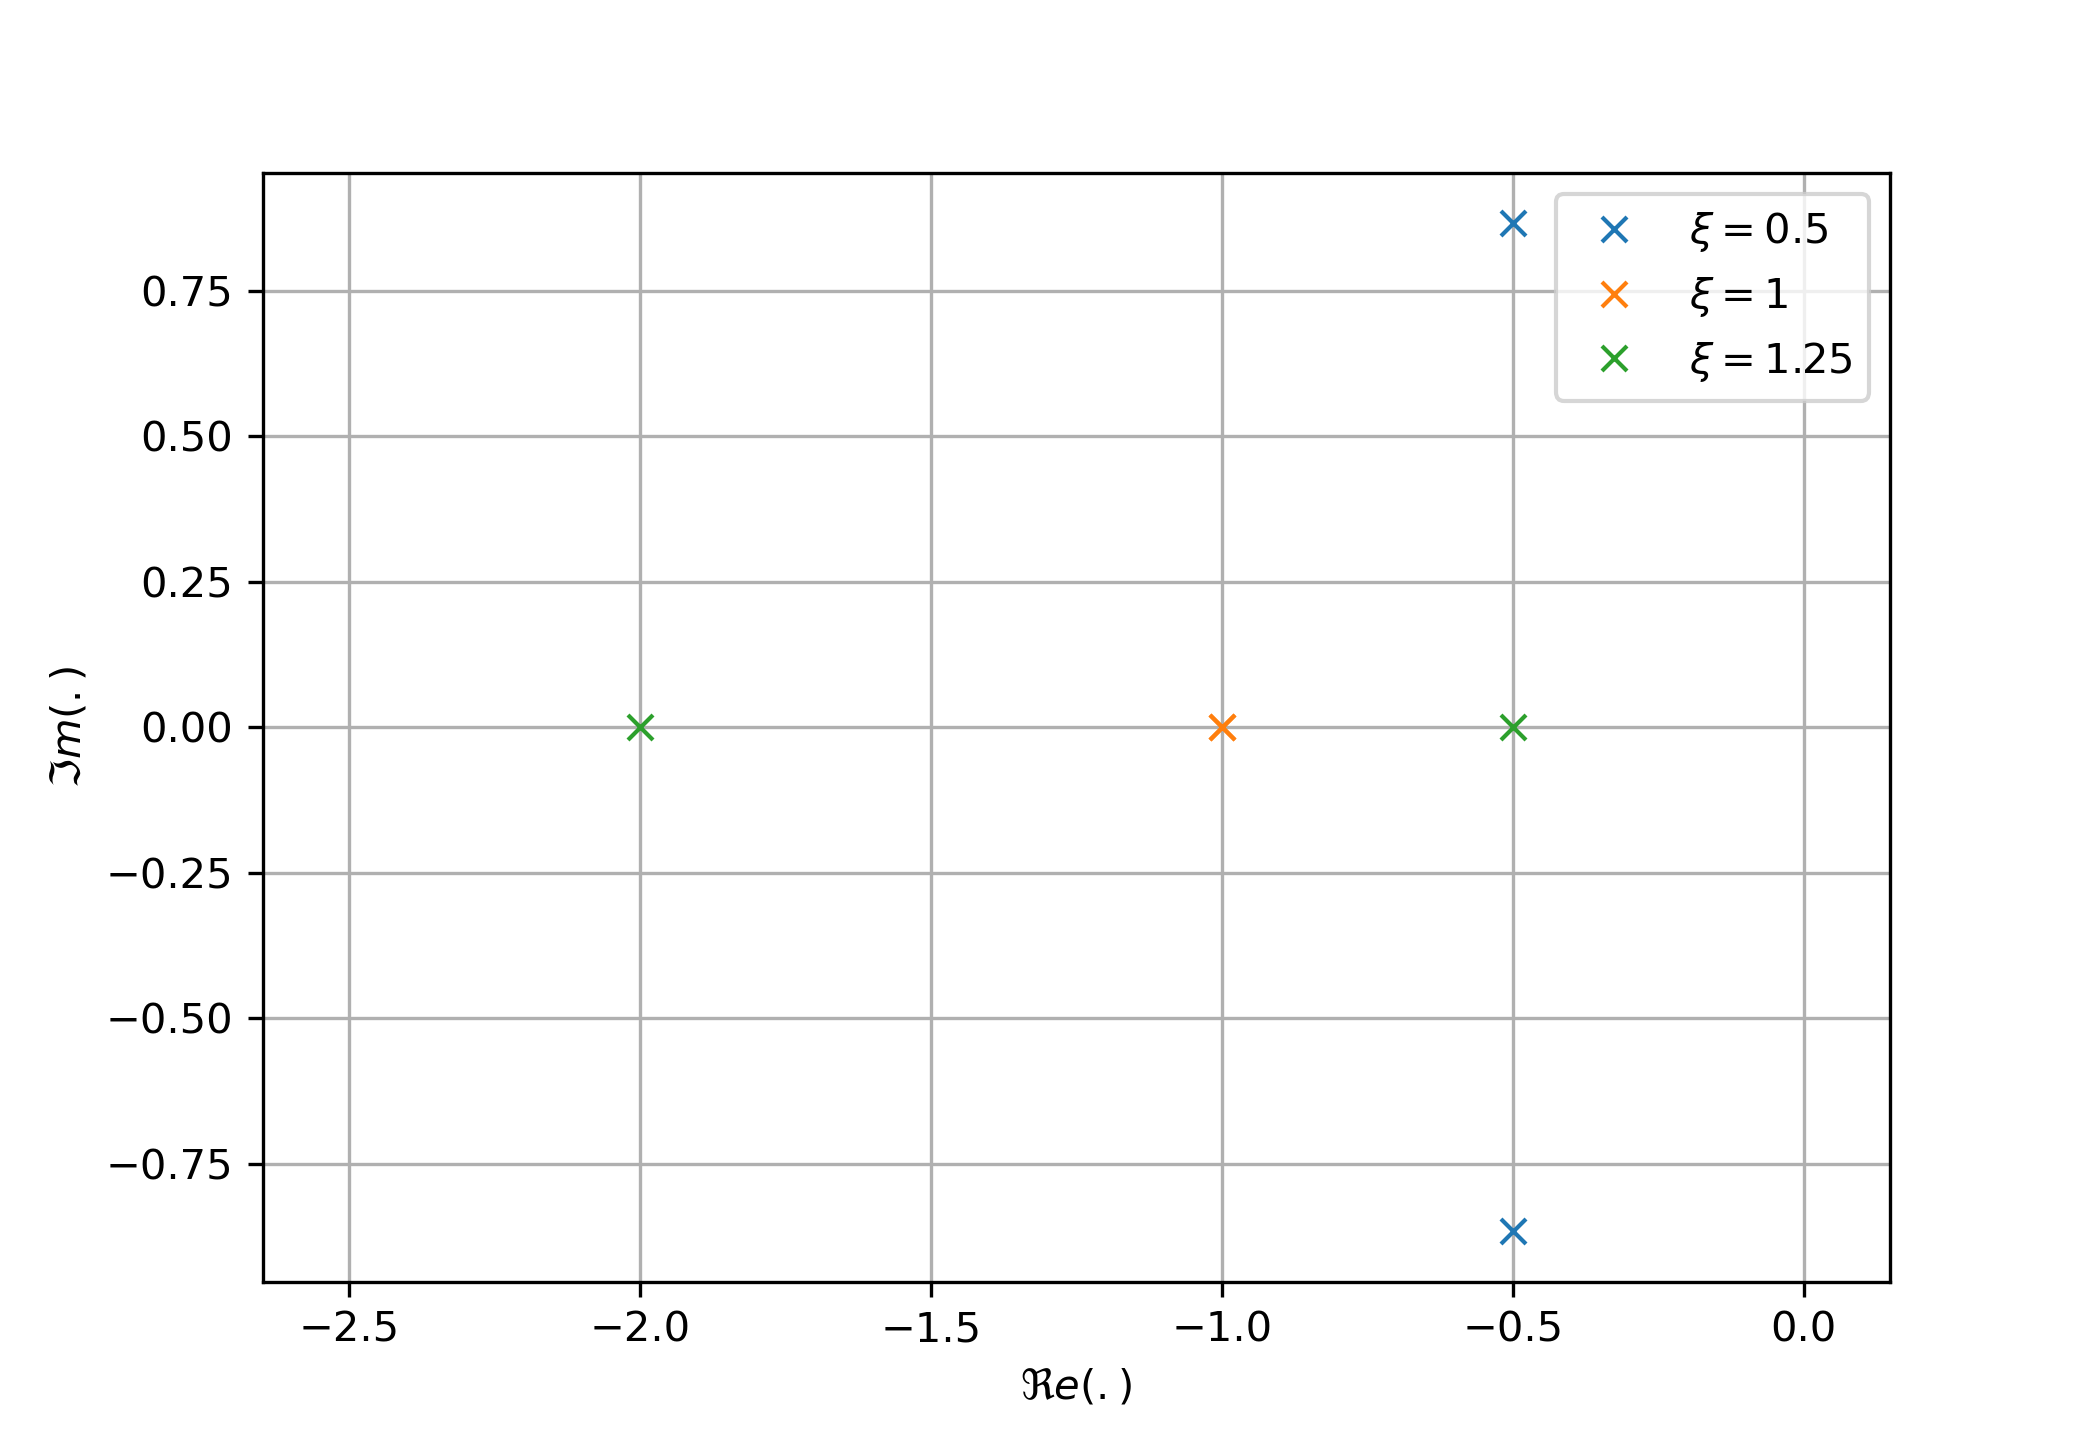
Diagramme des pôles et zéros d'un système de second ordre

Lorsque ξ>1, les pôles (représentés en vert) sont réels négatifs. Lorsque ξ=1, les pôles (représentés en orange) sont égaux et sont réels.

Réponse Indicielle ​

L'allure de la réponse indicielle est dictée par la géométrie des pôles. Nous obtenons 3 cas de figures.

Regime Apériodique (ξ>1) ​

Lorsque ξ>1, la réponse indicielle s'exprime sous la forme :

y(t)=KE(1+1τ1−τ2(−τ1e−tτ1+τ2e−tτ2))u(t)

avec τ1=−1p1 et τ2=−1p2.

Démonstration

Dans le domaine de Laplace, la sortie s'exprime sous la forme :

Y(s)=H(s)X(s)=KEs(1ωn2s2+2ξωns+1)=KEωn2s(1+τ1s)(1+τ2s)

avec τ1=−1p1 et τ2=−1p2

En utilisant une décomposition en éléments simples, nous obtenons :

Y(s)=c0s+c1s+1τ1+c2s+1τ2

avec :

  • c0=sY(s)|s=0=KE
  • c1=(s+1τ1)Y(s)|s=−1τ1=−KEτ1τ1−τ2
  • c2=(s+1τ2)Y(s)|s=−1τ2=KEτ2τ1−τ2

En utilisant la transformée de Laplace inverse, nous obtenons alors :

y(t)=KE(1+1τ1−τ2(−τ1e−tτ1+τ2e−tτ2))u(t)

Il est possible de démontrer les propriétés suivantes:

  • Valeur initiale : y(0)=0,
  • Valeur finale : y(∞)=KE,
  • Temps de réponse à ±5% : Pas de formule simple, utilisation des abaques.
  • Pas de dépassement : y(∞)=max(y(t))=KE.

Pôle dominant

Si τ2≫τ1, alors la réponse indicielle est quasi-identique à celle d'un premier ordre de constante de temps τ2 c-à-d y(t)≈KE(1−e−tτ2)u(t).

Exemple ​

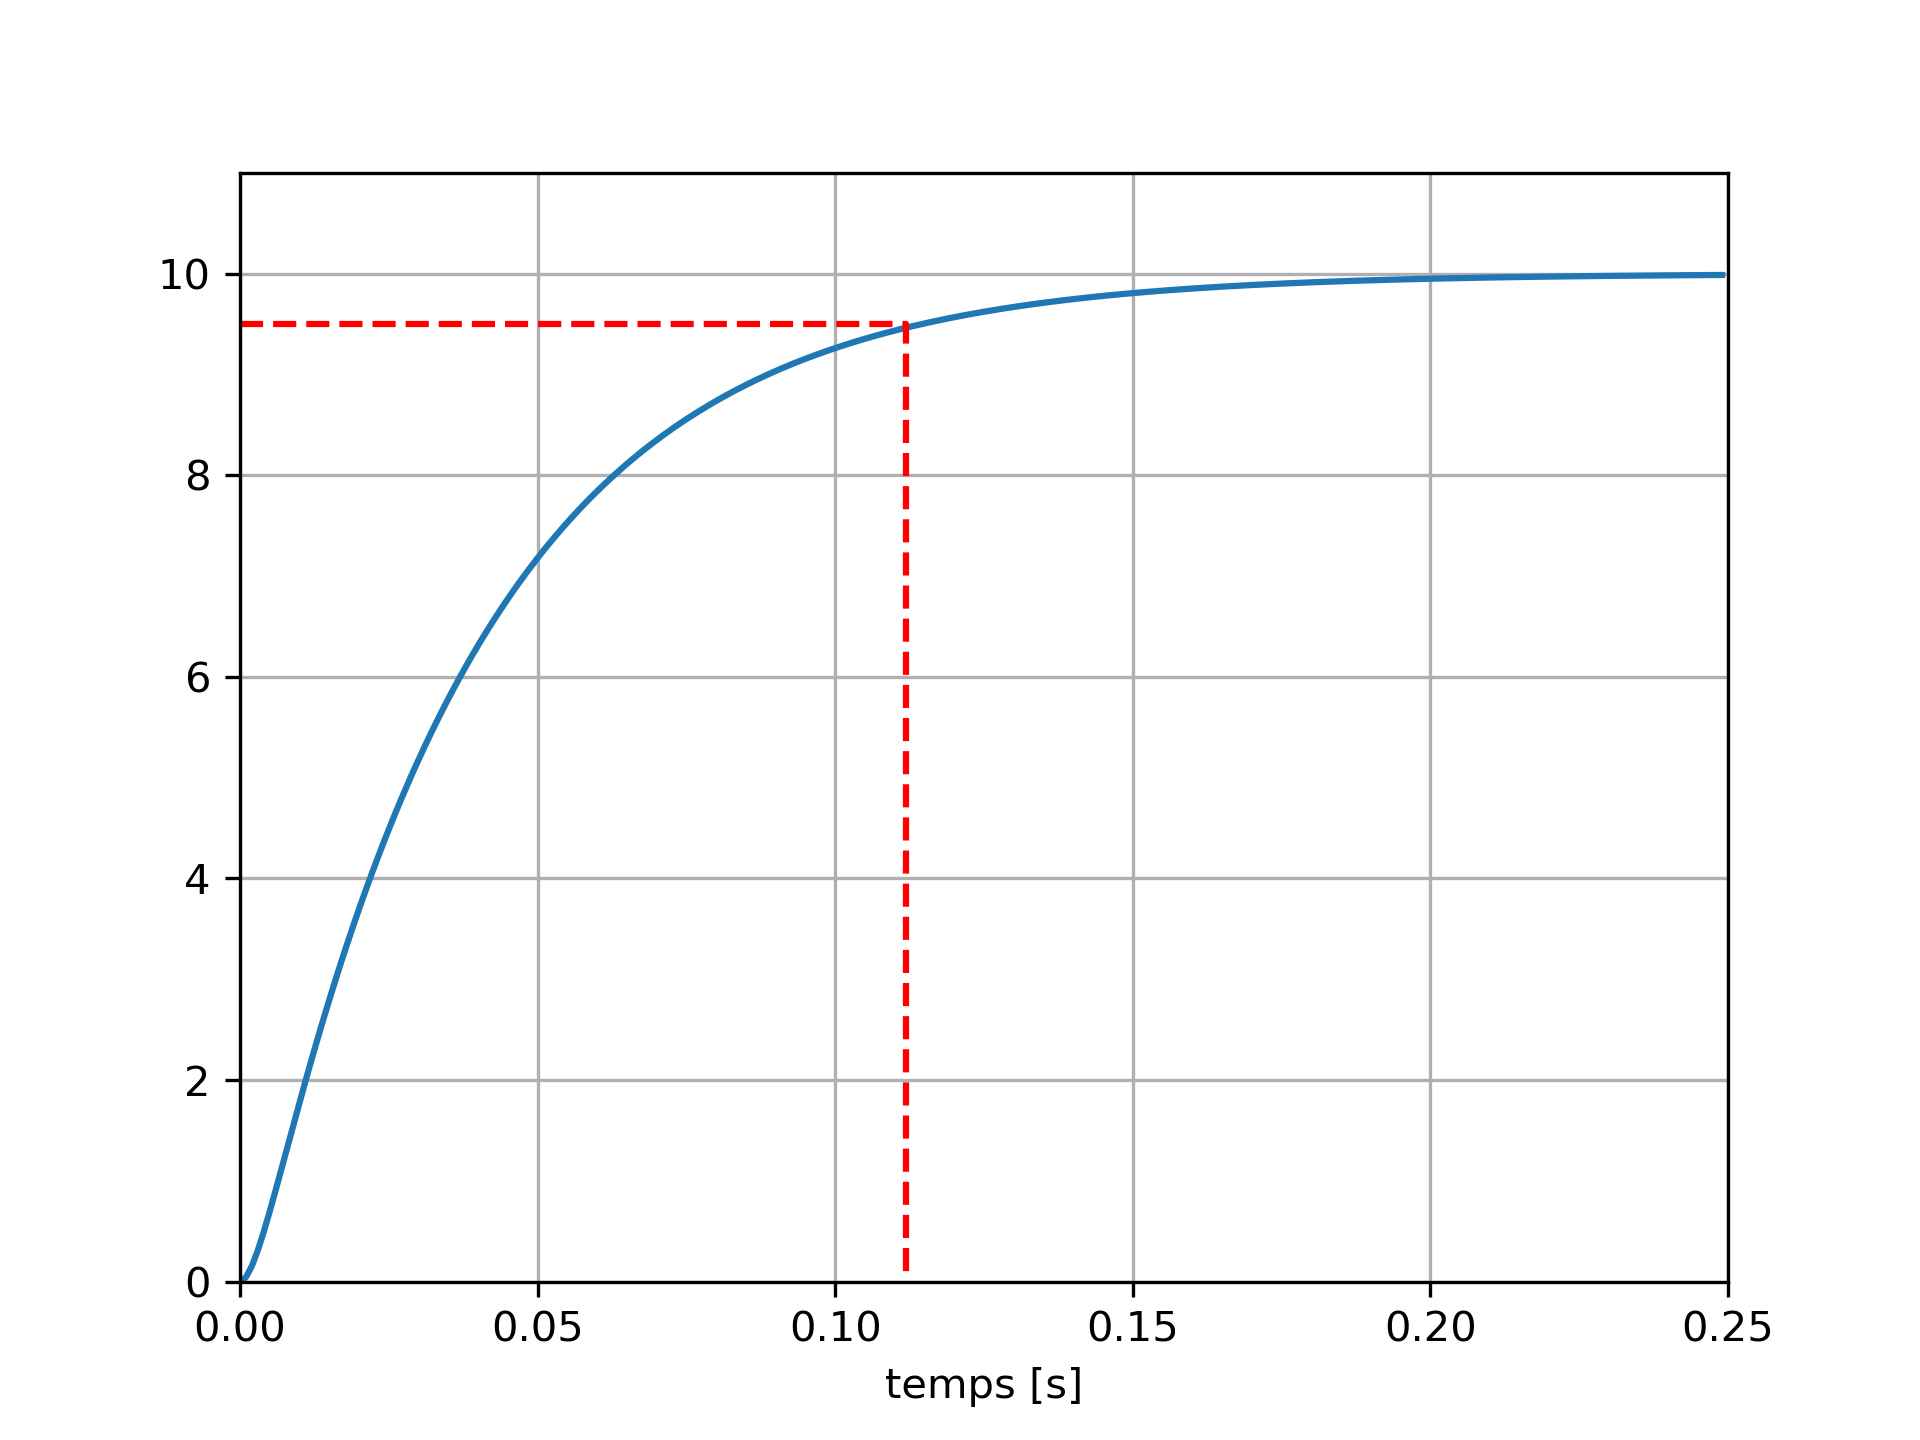
Réponse indicielle d'un système de second ordre

La figure ci-dessus présente la réponse indicielle (E=1) d'un système de second ordre avec K=10, ξ=2 et ωn=100 rad/s. Ce système présente deux pôles en p1=−373.205 et p2=−26.79 (pôle dominant). Le système présente deux constantes de temps égales à τ1=0.0026s et τ2=0.0373s. Le temps de réponse du système peut être approché par tr=3τ=0.111s.

Régime Critique (ξ=1) ​

Lorsque ξ=1 (régime critique), les pôles du système de second ordre sont égaux et s’écrivent p1=p2=−ωn. Dans ce cas, la réponse indicielle s’exprime sous la forme :

y(t)=KE(1−(1+tτ)e−tτ)u(t)

avec τ=1ωn.

Démonstration

Dans le domaine de Laplace, la sortie s’exprime sous la forme :

Y(s)=H(s)X(s)=KEs(1ωn2s2+2ωns+1)=KEs(τs−1)2

avec τ=1ωn

La fonction Y(s) peut être décomposée en éléments simples :

Y(s)=c0s+c1s+1τ+c2(s+1τ)2

avec :

  • c0=KE,
  • c1=−1,
  • c2=−KEτ.

En utilisant la transformée de Laplace inverse, nous trouvons :

y(t)=KE(1−(1+1τt)e−tτ)u(t)

Il est possible de démontrer les propriétés suivantes:

  • Valeur initiale : y(0)=0,
  • Valeur finale : y(∞)=KE,
  • Temps de réponse à ±5% : utilisation des abaques. Pour ξ=1, ωntr≈4.8.
  • Pas de dépassement : y(∞)=max(y(t))=KE.

Exemple ​

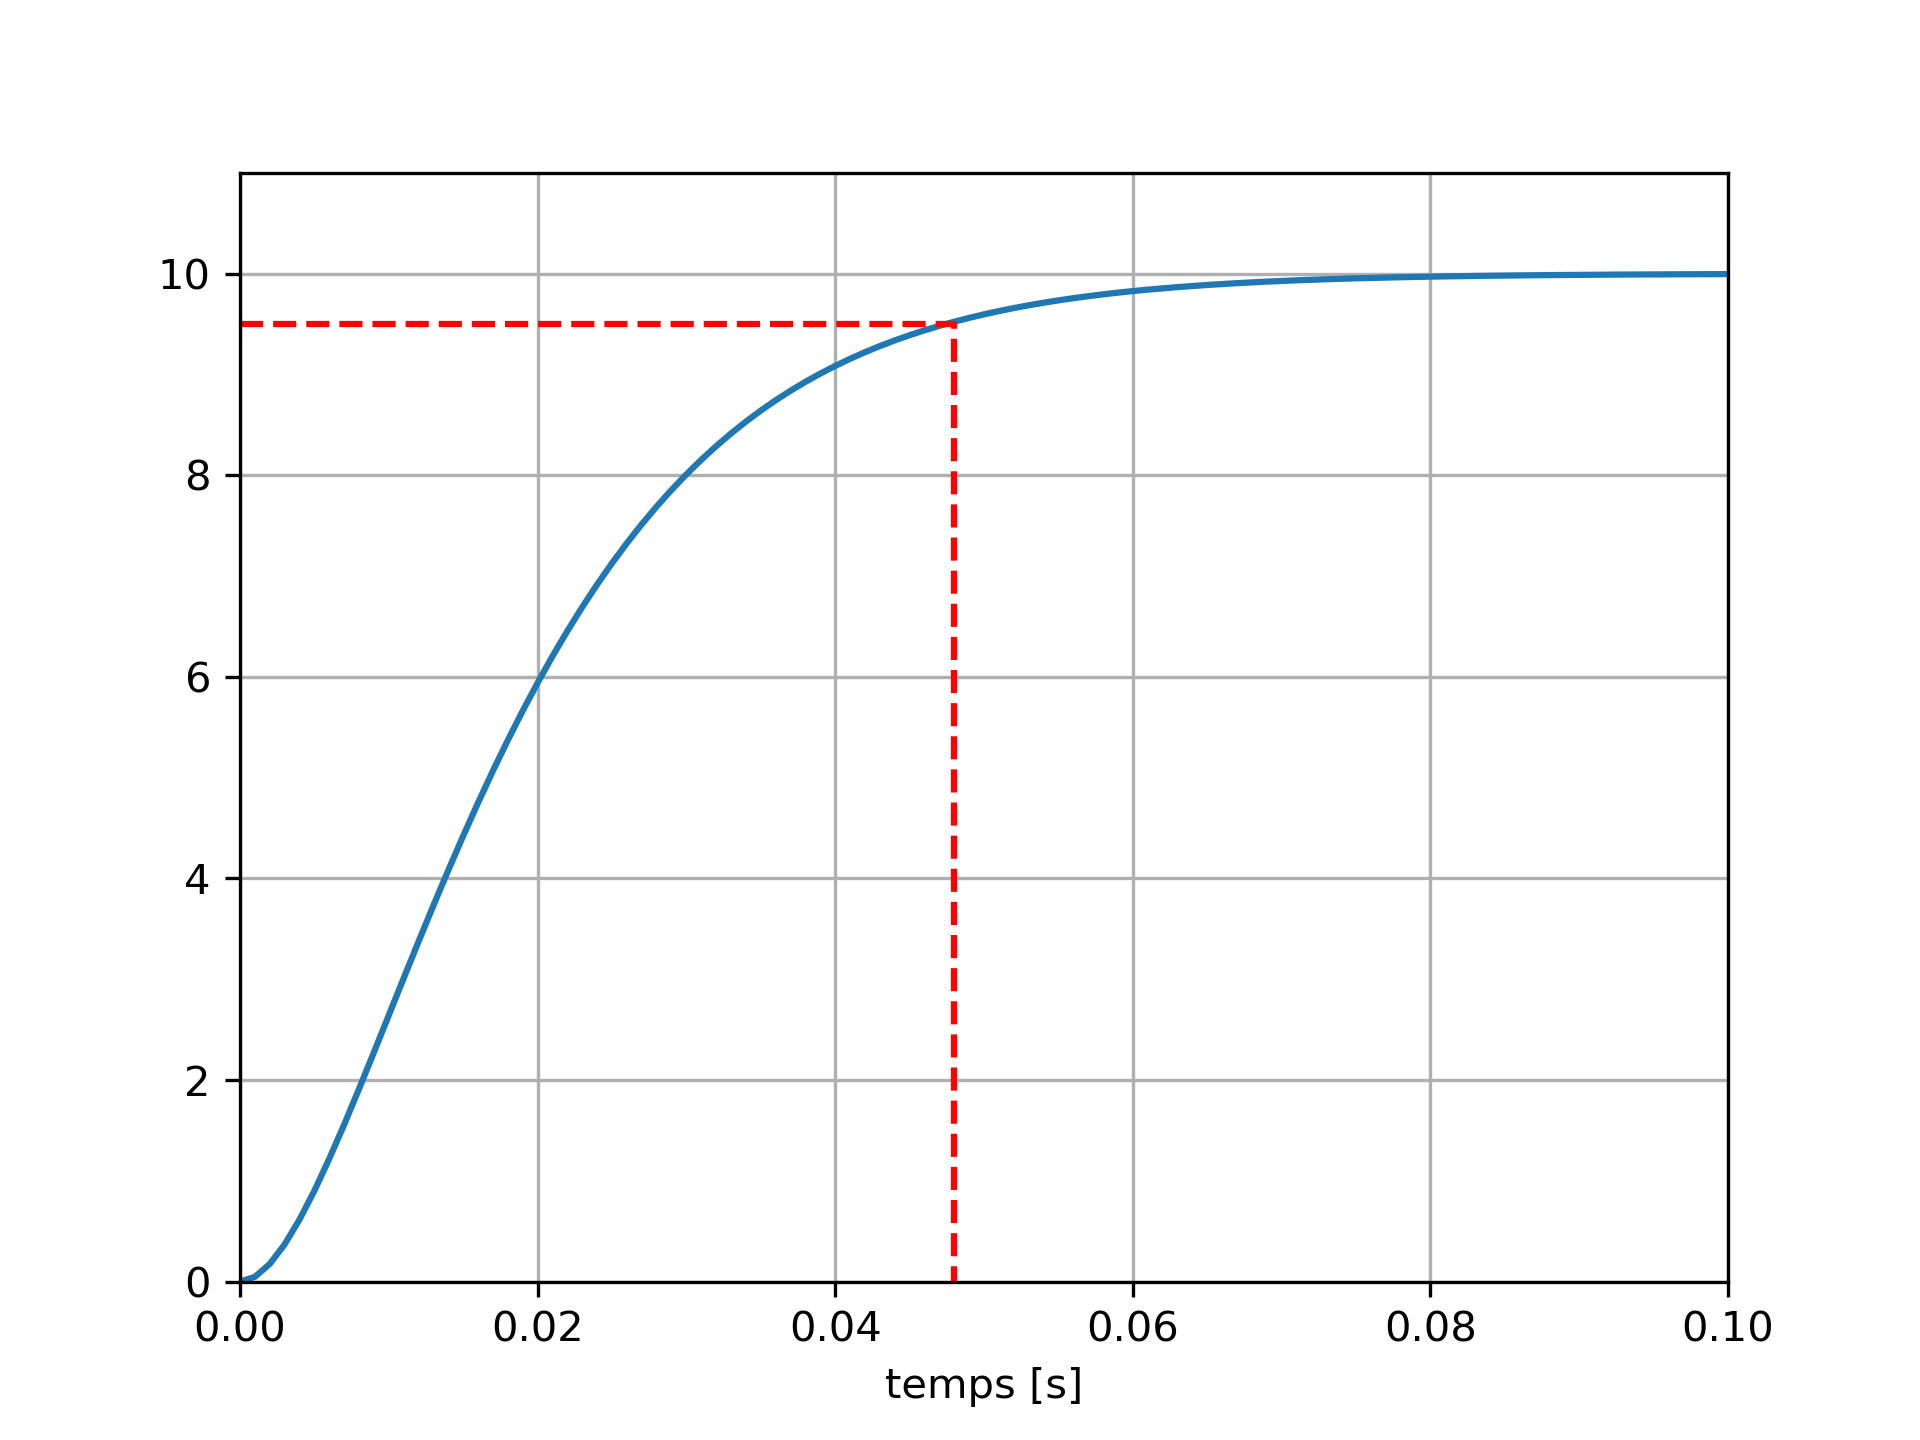
Réponse indicielle d'un système de second ordre

La figure ci-dessous présente la réponse indicielle (E=1) d'un système de second ordre avec K=10, ξ=1 et ωn=100 rad/s. Ce système présente un pôle double en p1=p2=−100. Le temps de réponse est approximativement égal à tr=4.8/100=0.048s.

Regime Pseudo-Périodique (0<ξ<1) ​

La réponse indicielle s'exprime sous la forme :

y(t)=KE(1−e−ξωnt(cos⁡(ωpt)+ξ1−ξ2sin⁡(ωpt)))u(t)

où ωp=ωn1−ξ2 correspond à la pseudo-pulsation.

Démonstration

Dans le domaine de Laplace, la sortie s’exprime sous la forme :

Y(s)=H(s)X(s)=KEs(1ωn2s2+2ξωns+1)=KEωn2s(s2+2ξωns+ωn2)

Lorsque 0<ξ<1, il est possible d'écrire Y(s) sous la forme :

Y(s)=KEωn2s((s+ωnξ)2+ωn2(1−ξ2))

En posant ωp2=ωn2(1−ξ2) et a=ωnξ, il est possible de décomposer cette transformée de Laplace sous la forme :

Y(s)=c0s+c1(s+a)(s+a)2+ωp2+c2ωp(s+a)2+ωp2

Par identification, nous obtenons :

KEωn2=c0(s2+2as+ωn2)+c1s(s+a)+c2ωps

En identifiant par rapport aux différentes puissances de s, nous obtenons le système :

KEωn2=c0ωn20=2ac0+ac1+c2ωp0=c0+c1

Après résolution du système, nous obtenons c0=KE, c1=−KE et c2=−ξ1−ξ2KE. En appliquant la transformée de Laplace inverse, nous obtenons :

y(t)=KE(1−e−ξωnt(cos⁡(ωpt)+ξ1−ξ2sin⁡(ωpt)))u(t)

Il est possible de démontrer les propriétés suivantes:

  • Valeur initiale : y(0)=0,
  • Valeur finale : y(∞)=KE,
  • Temps de réponse à ±5% : Pas de formule simple, utilisation des abaques.
  • Présence d'oscillations à la pseudo-pulsation (rad/s): ωp=ωn1−ξ2
  • Premier Dépassement relatif : Dr(%)=100×e−πξ1−ξ2, utilisation des abaques.

Pseudo-période

Lorsque 0<ξ<1, la réponse indicielle est une sinusoïde amortie de pseudo-période :

Tp=2πωp=2πωn1−ξ2

Exemple ​

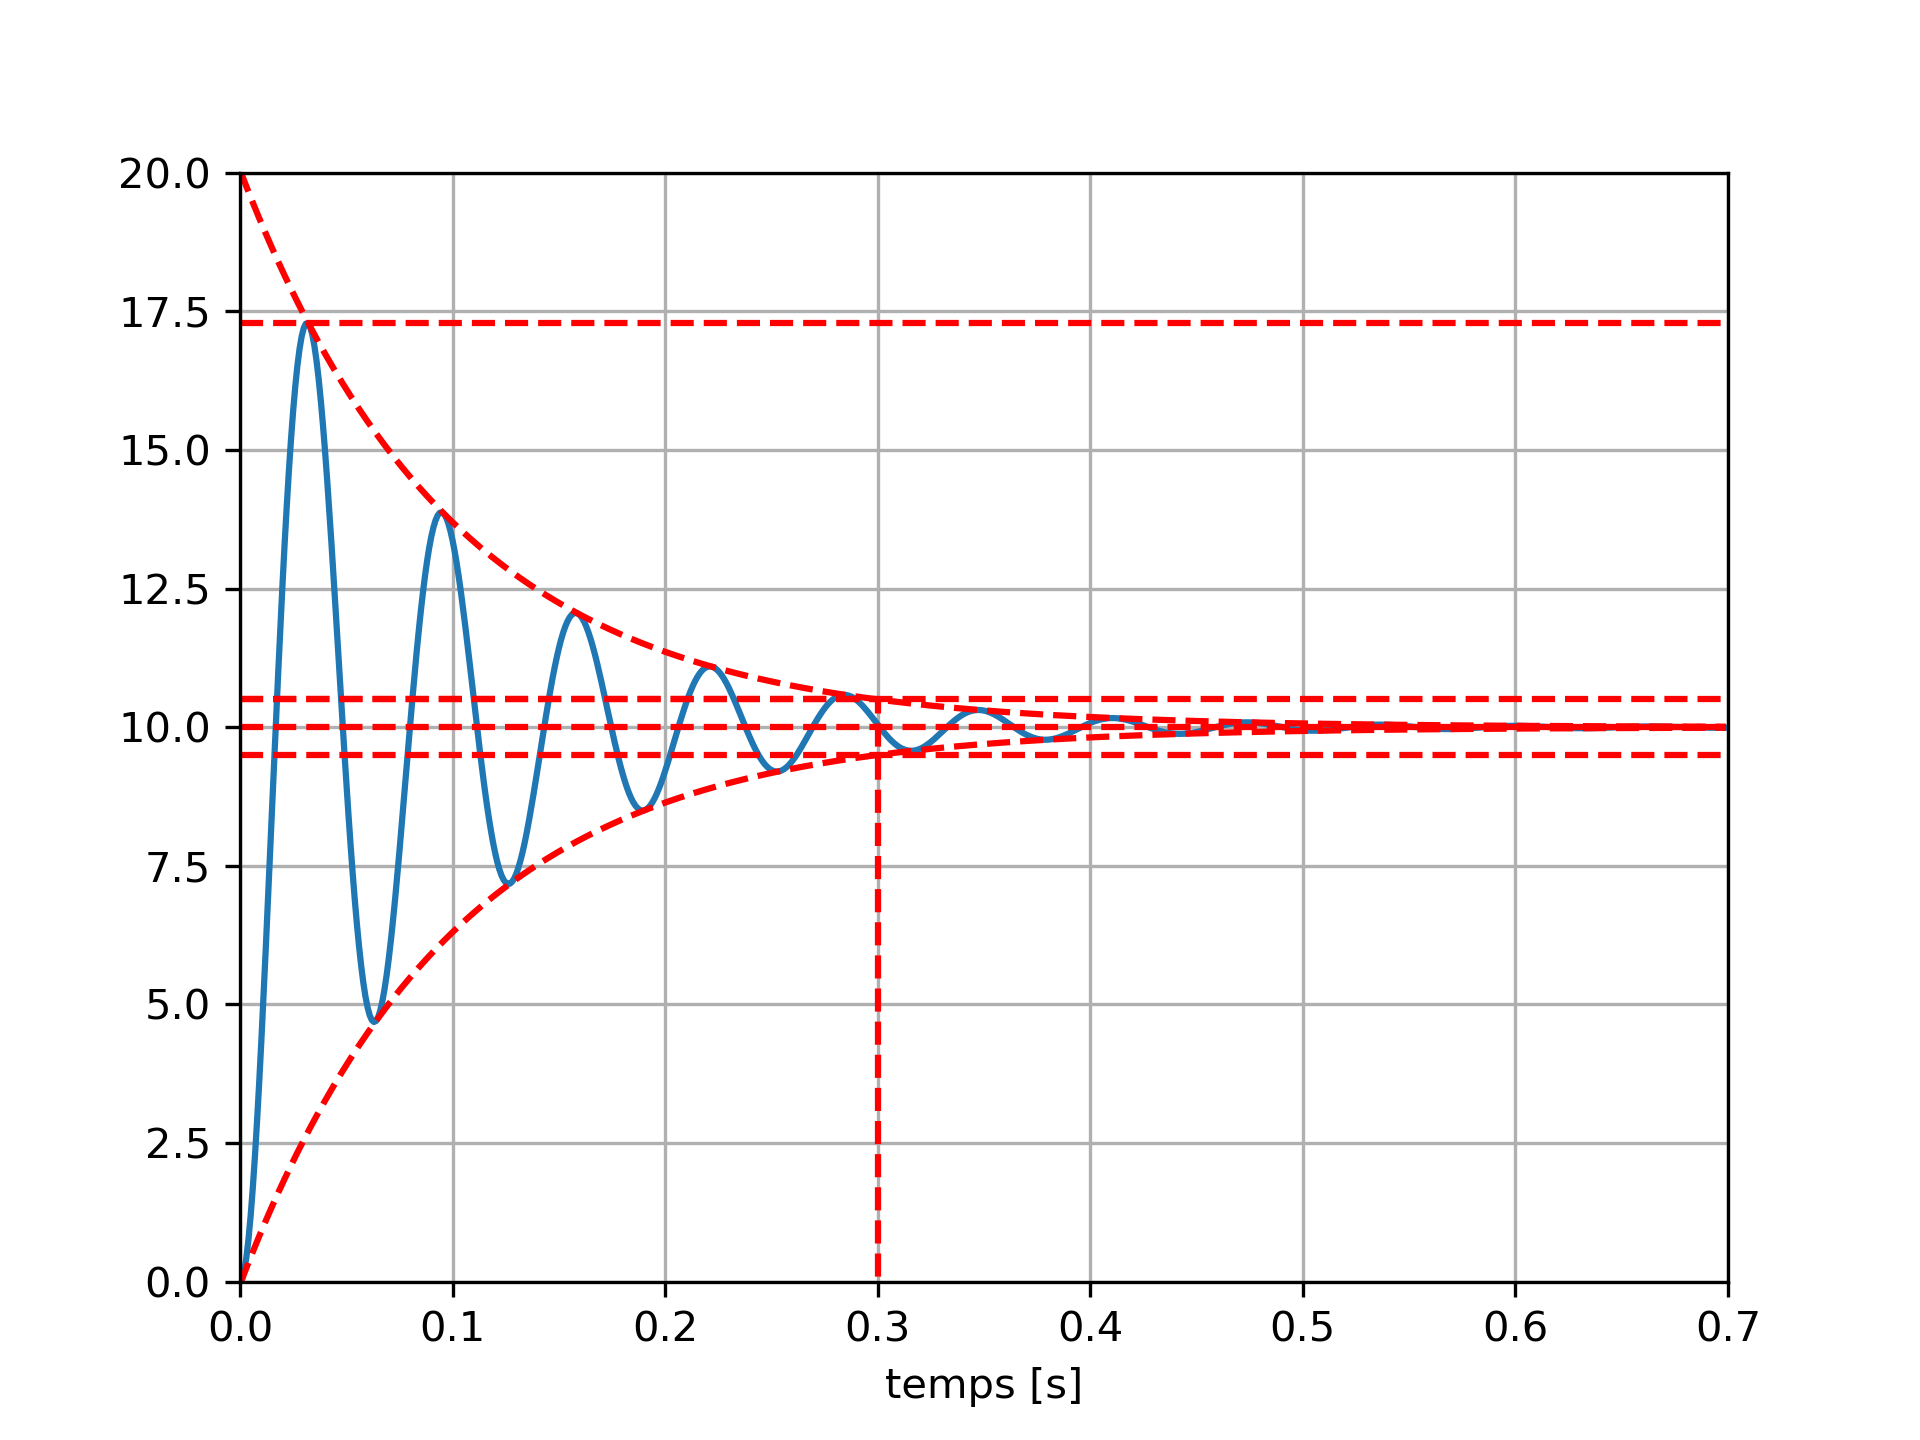
Réponse indicielle d'un système de second ordre

La figure ci-dessus présente la réponse indicielle (E=1) d'un système de second ordre avec K=10, ξ=0.1 et ωn=100 rad/s. Ce système présente une paire de poles complexes-conjugués p1,2=p2=−10.+99.498j. La pseudo-pulsation est donnée par ωp=99.498 rad/s et la pseudo-période est égale à Tp=0.0631s. En utilisant les abaques, nous trouvons un temps de réponse tr=30/100=0.3s et un premier dépassement relatif de 73%.

Réponse Fréquentielle ​

Expression ​

La réponse fréquentielle d'un système passe-bas de second ordre est donnée par :

H(jω)=K1−ω2ωn2+j2ξωωn=K1−Ω2+2jξΩ

où Ω=ωωn correspond à la pulsation réduite.

Partie Réelle et Partie Imaginaire ​

Pour un système passe-bas de second ordre, la partie réelle et imaginaire de la réponse fréquentielle s'expriment sous la forme suivante:

  • Partie réelle:
ℜe(H(jω))=K(1−Ω2)(1−Ω2)2+4ξ2Ω2
  • Partie imaginaire :
ℑm(H(jω))=−2KξΩ(1−Ω2)2+4ξ2Ω2

Module et Argument ​

Pour un système passe-bas de second ordre, le module et l'argument de la réponse fréquentielle s'expriment sous la forme:

  • Module:
|H(jω)|=|K|(1−Ω2)2+4ξ2Ω2
  • Argument :
arg⁡[H(jω)]=arg⁡[K]−arctan⁡(2ξω1−Ω2)−φ

où φ=0 si 1−Ω2>0 et φ=π si 1−Ω2<0. Notons que lorsque K>0, arg⁡[K]=0.

Point Remarquable

A la pulsation ω=ωn, le module et l'argument sont respectivement donnés par |H(jω)|=|K|2ξ et arg⁡[H(jω)]=arg⁡[K]−π2.

Résonance

Lorsque ξ<12≈0.707, le module présente un extrémum en ωr=ωn1−2ξ2, où ωr désigne la pulsation de résonance. Cet extrémum est caractérisé par le facteur de résonance MdB=20log10⁡(|H(jωr)|/|K|). Les abaques de second ordre permettent d'obtenir MdB en fonction du coefficient d'amortissement ξ.

Diagramme de Nyquist ​

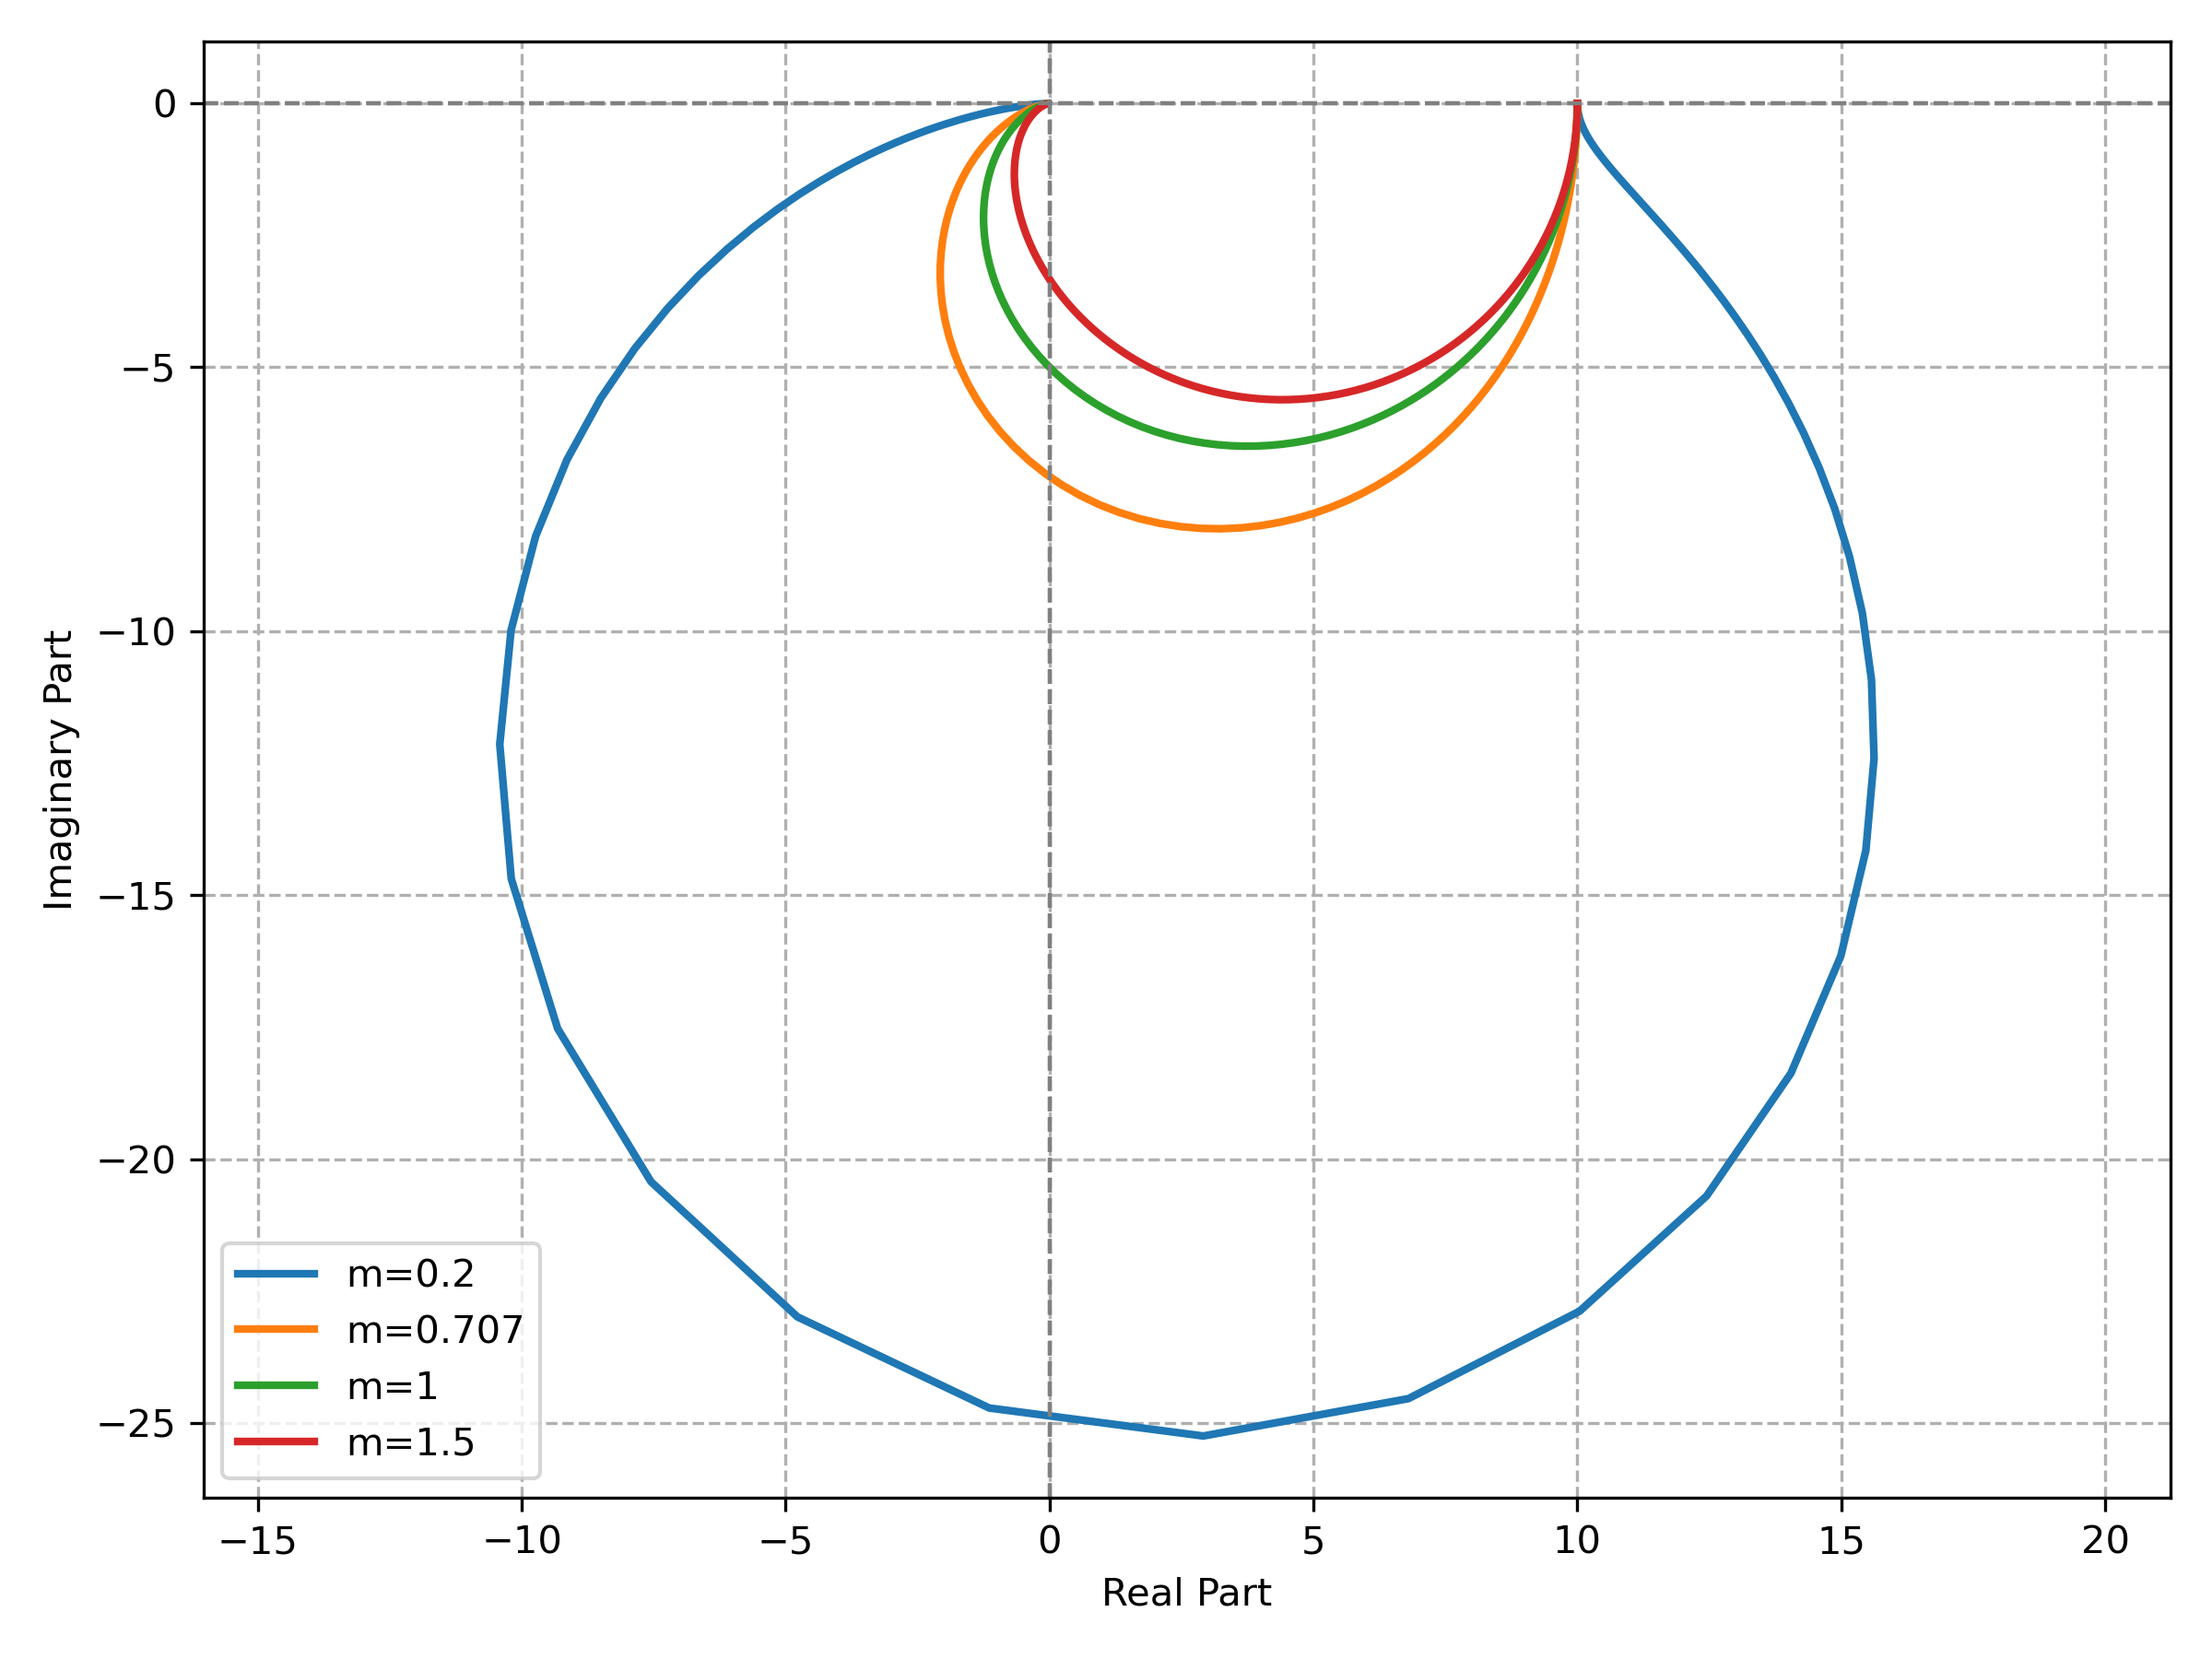
Diagramme de Nyquist d'un système de second ordre

La figure ci-dessus présente les diagrammes de Nyquist de plusieurs systèmes de second ordre avec K=10, ωn=100 et ξ∈{0.2,0.707,1,1.5}.

Diagramme de Bode ​

Représentation du module ​

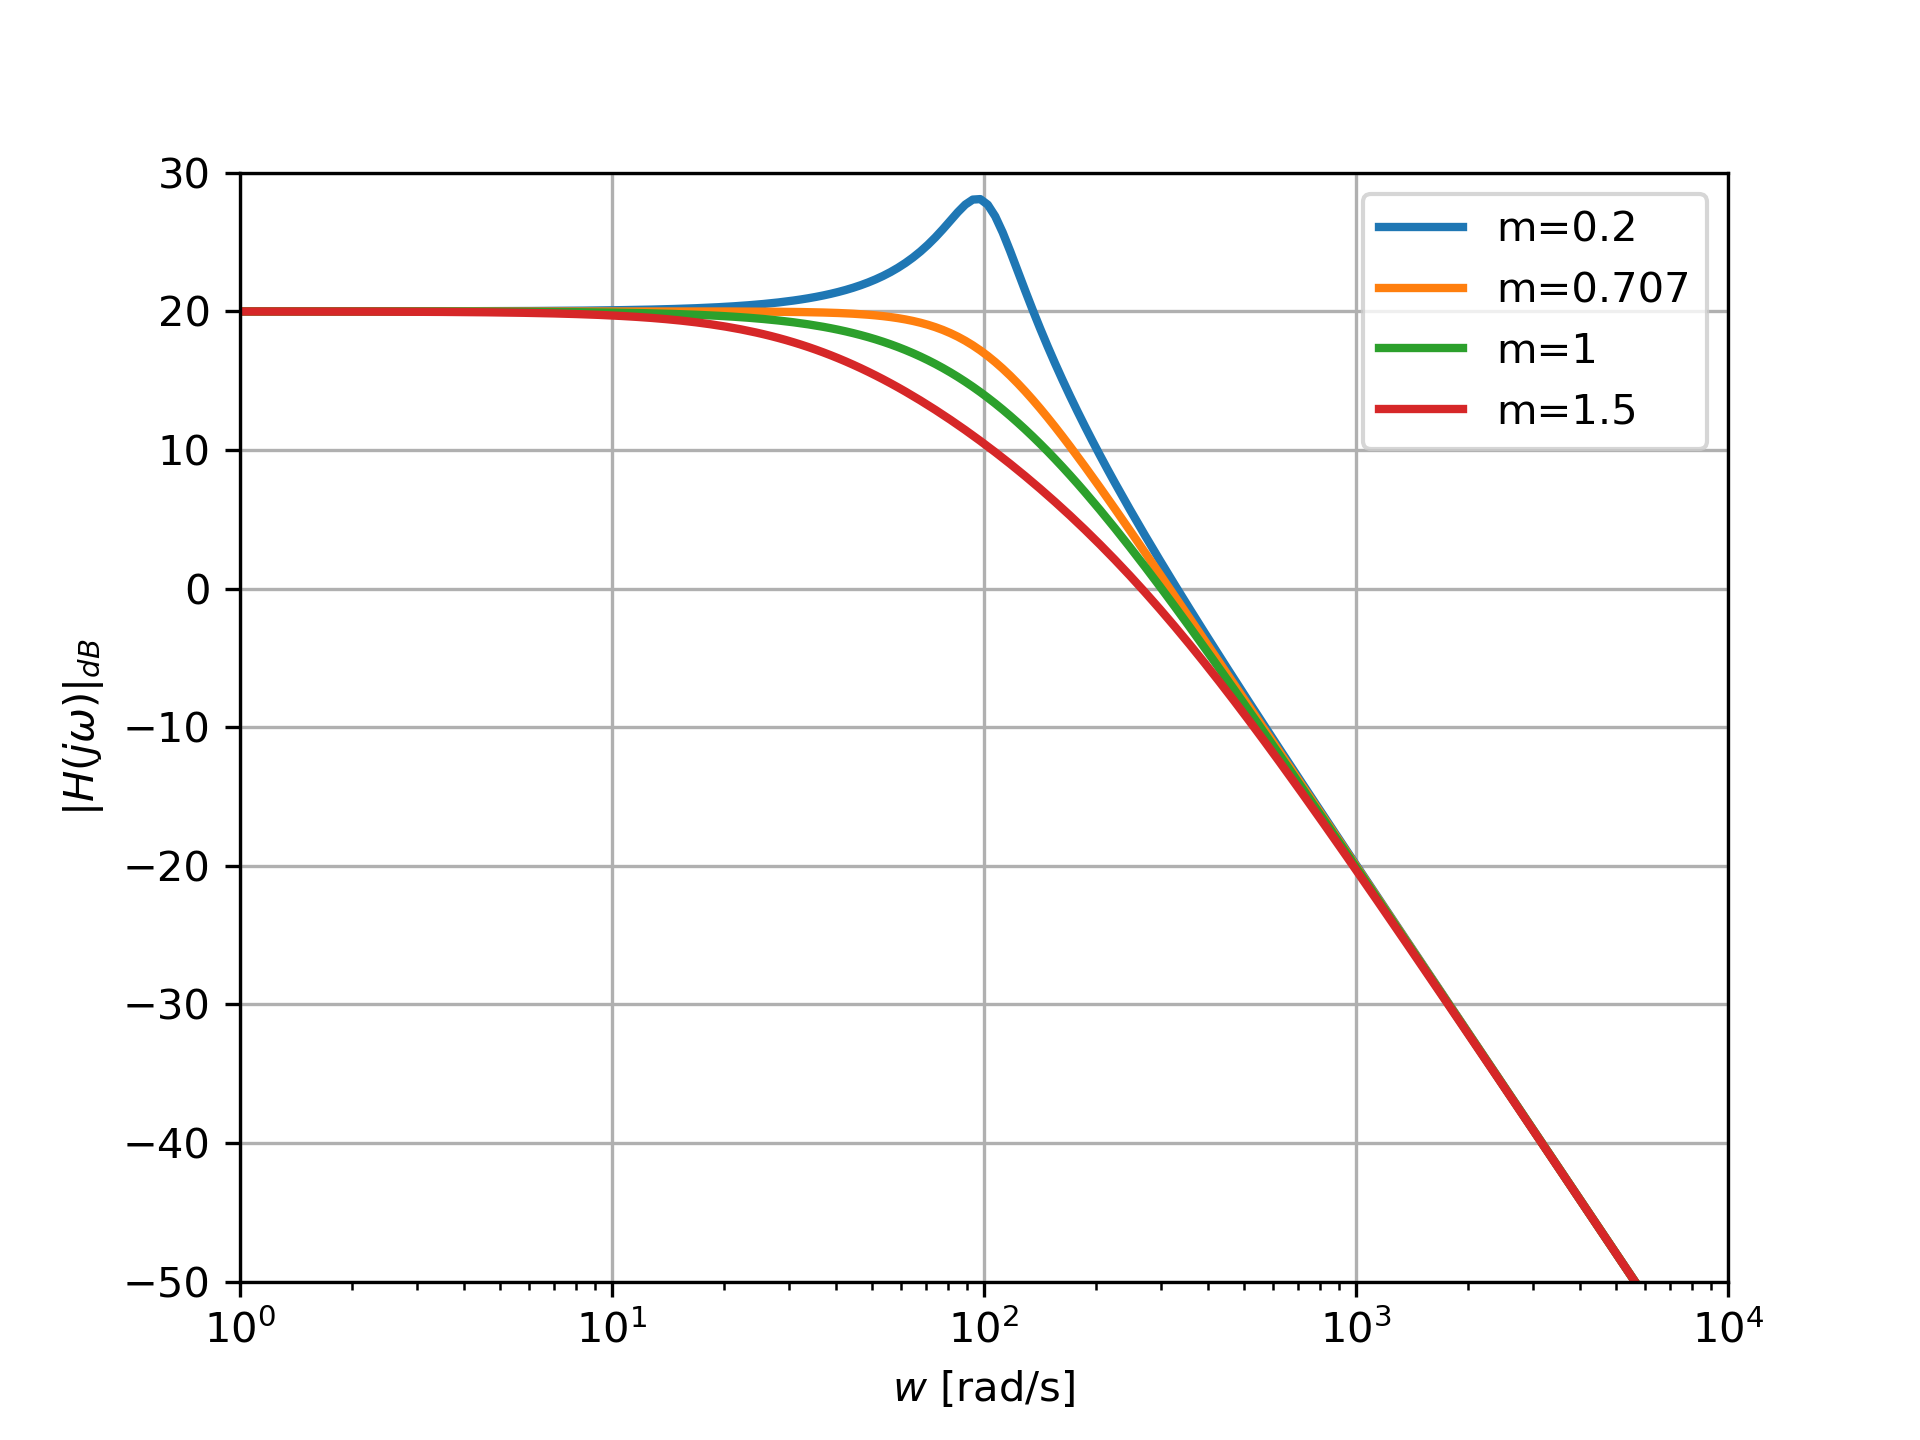
Réponse fréquentielle d'un système de second ordre: Module

La figure ci-dessus présente le module du diagramme de Bode de plusieurs systèmes de second ordre avec K=10, ωn=100 et ξ∈{0.2,0.707,1,1.5}. Pour les 4 systèmes, le module à la pulsation ωn est égal à |H(jωn)|dB=20−20log10⁡(2ξ). Plus ξ est petit, plus |H(jωn)| est élevé. Lorsque ξ<0.707, le module présente une résonance. Le seul système présentant une résonance est le système pour lequel ξ=0.2. Ce système présente une résonance à la pulsation ωr=95.916 rad/s (voir formule). Le facteur de résonance associé est égal à MdB=8.1 dB (voir abaque).

Représentation de l'argument ​

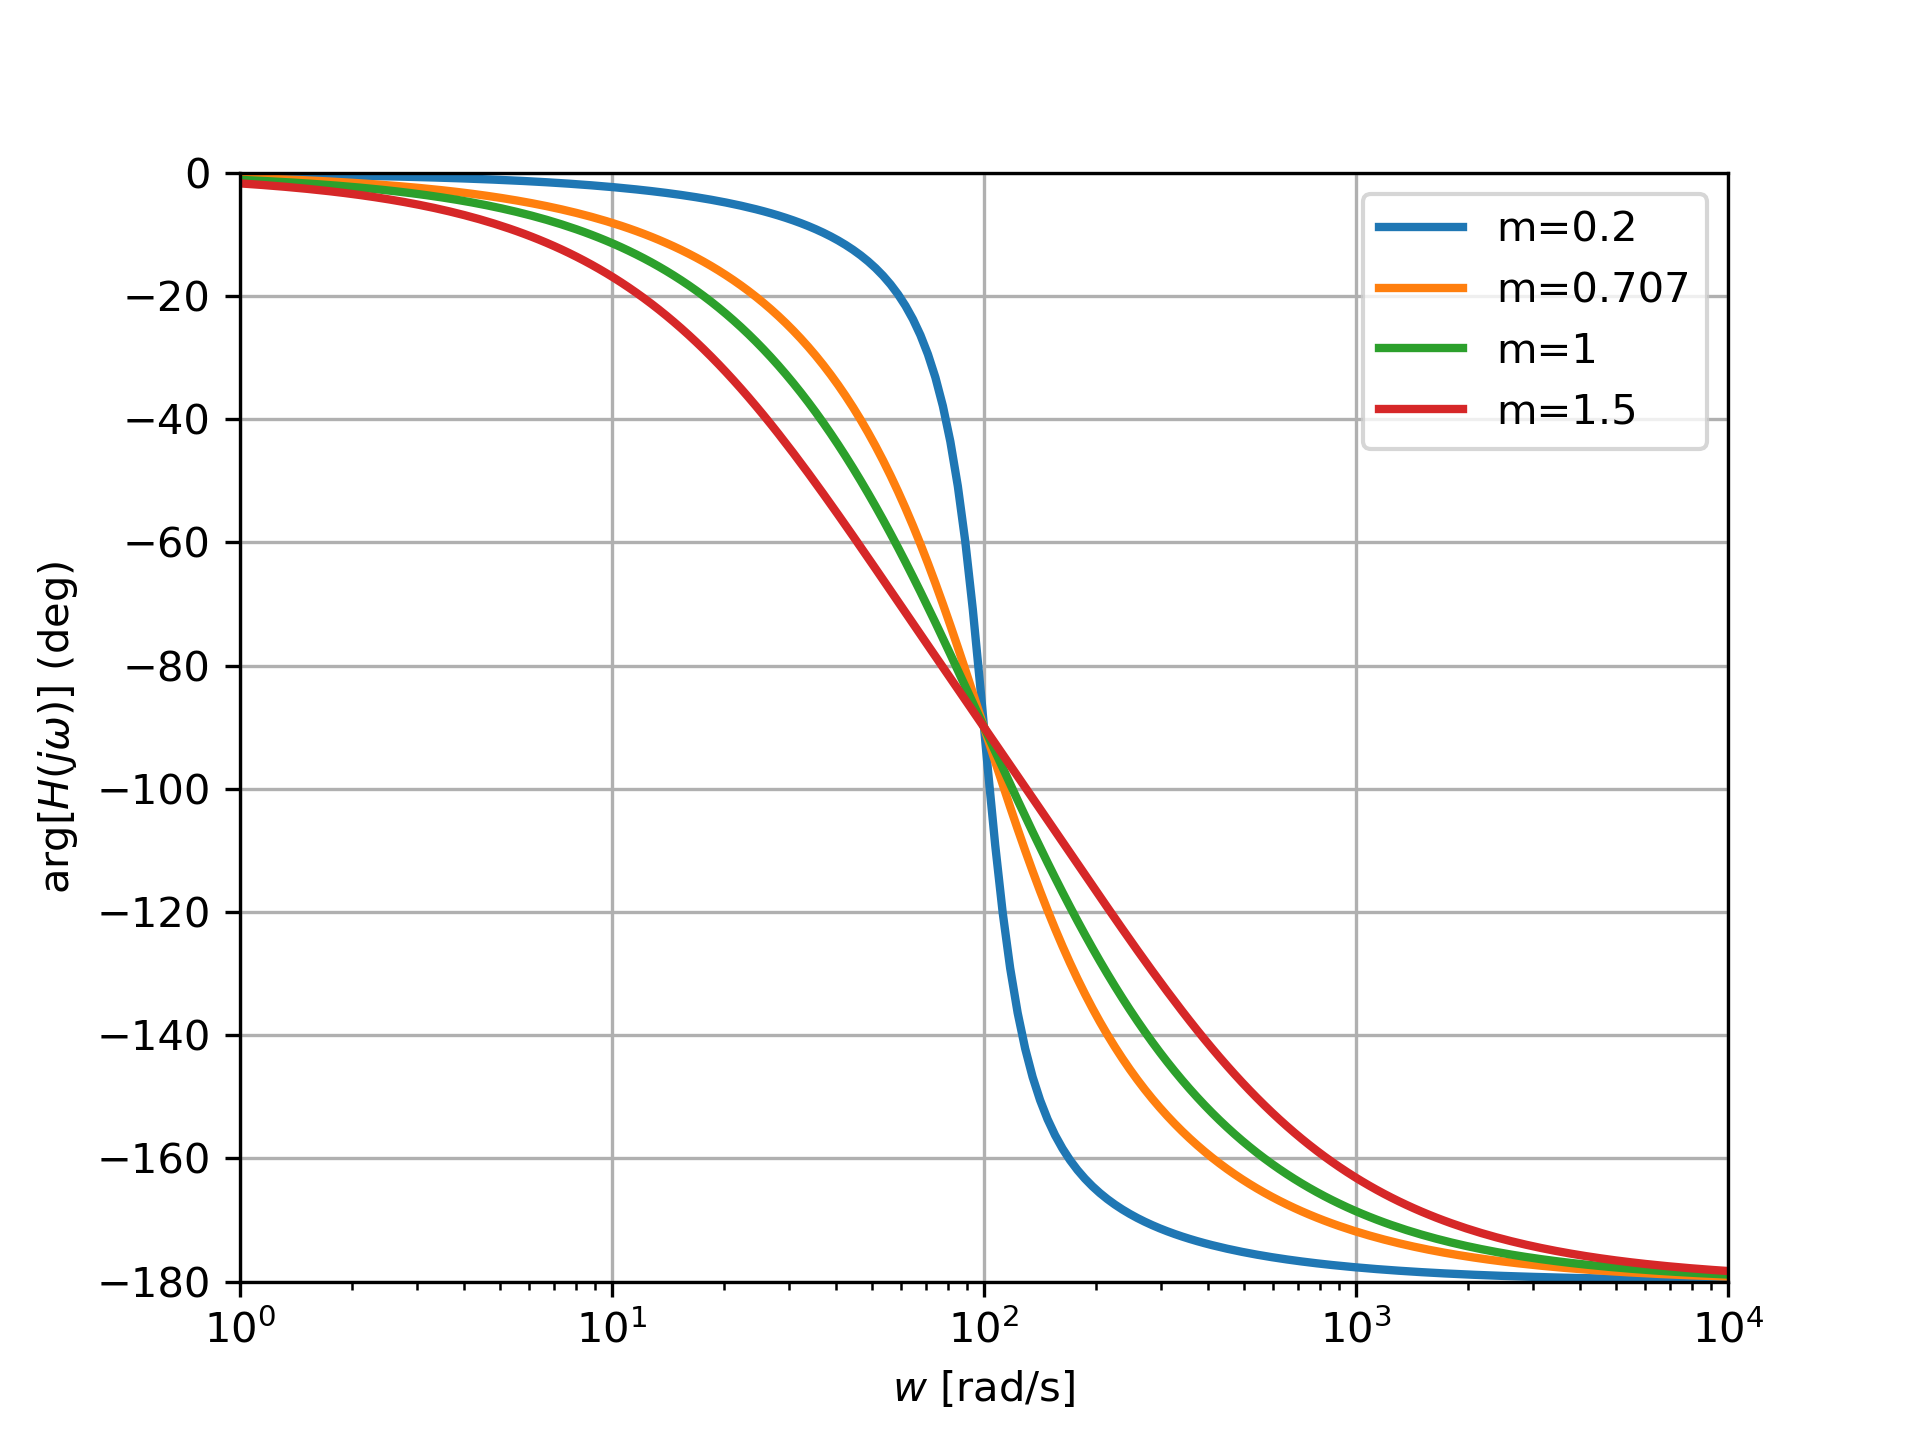
Réponse fréquentielle d'un système de second ordre: Argument

La figure ci-dessus présente le module du diagramme de Bode de plusieurs systèmes de second ordre avec K=10, ωn=100 et ξ∈{0.2,0.707,1,1.5}. Pour les 4 systèmes, l'argument évolue de 0o (pour ω=0 rad/s) à −180o (pour ω→∞). En ω=ωn (rad/s), l'argument est égal à arg⁡[H(jωn)]=−90o quelque soit la valeur de ξ. Notons que si K<0, la phase est simplement translatée de 180 degrés.

Diagramme de Black-Nichols ​

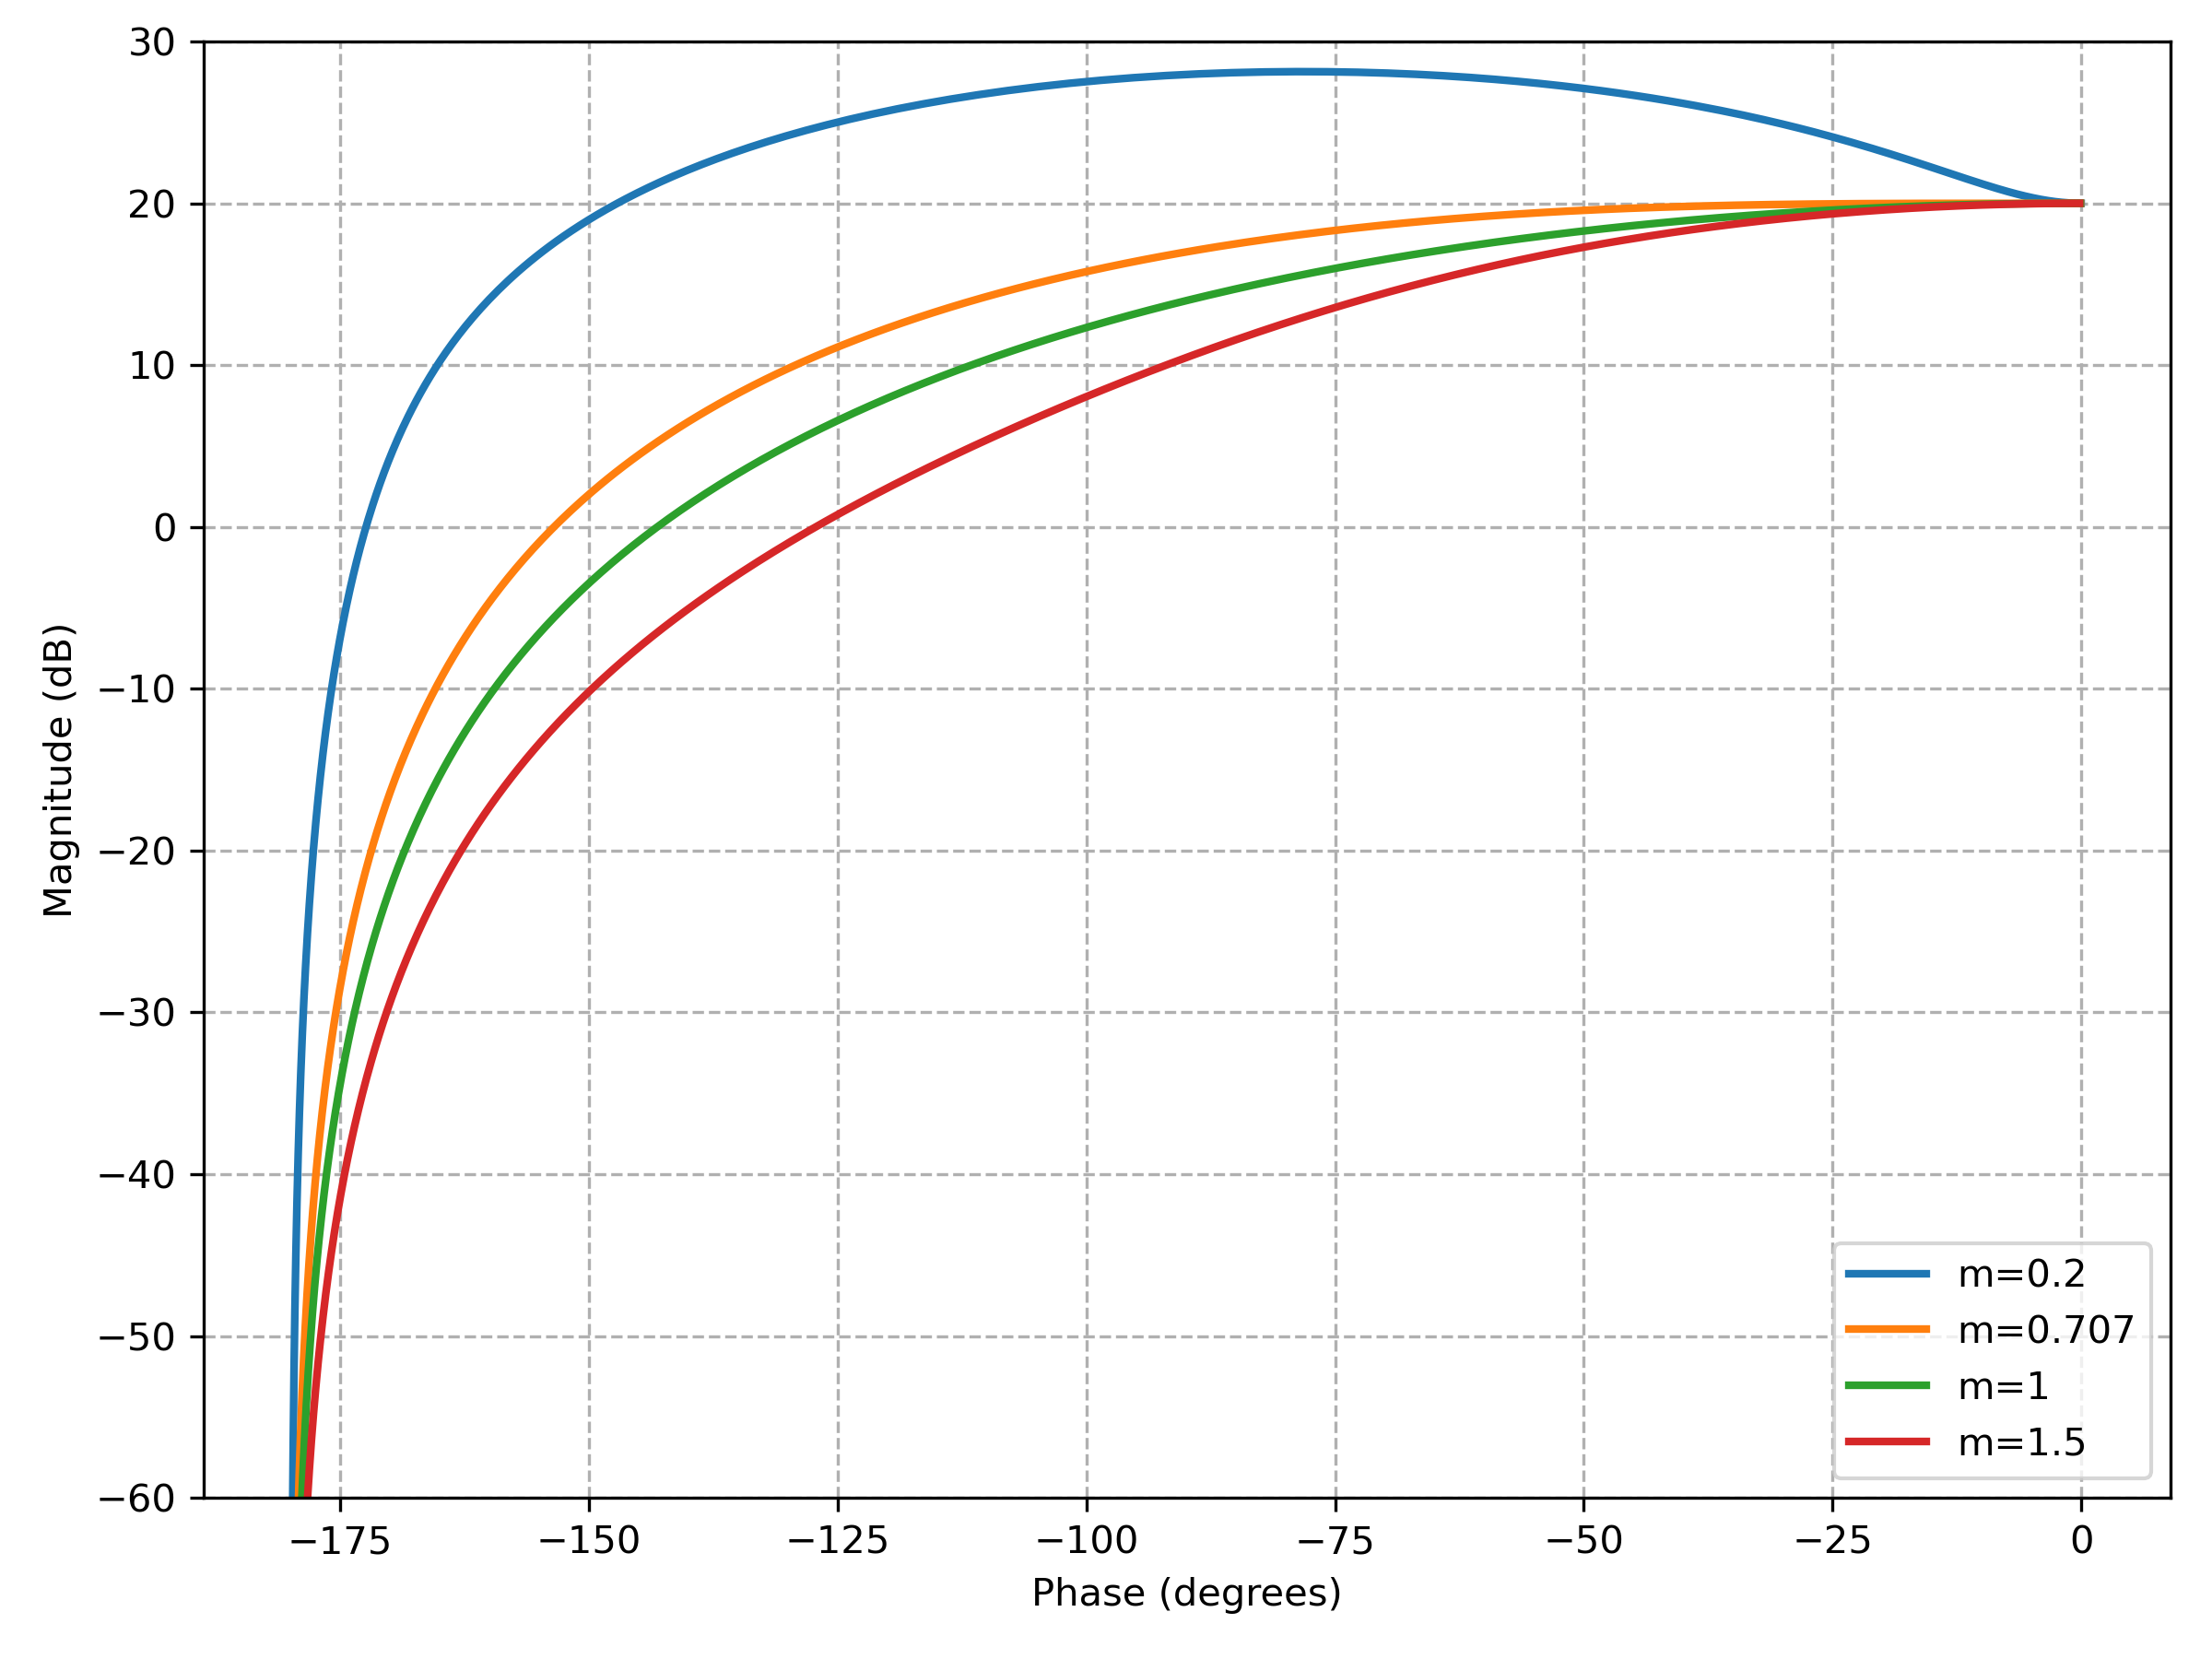
Diagramme de Black Nichols d'un second ordre LP

La figure suivante présente les diagrammes de Black-Nichols de plusieurs systèmes passe-bas de second ordre avec K=10, ωn=100 et ξ∈{0.2,0.707,1,1.5}. Pour K>0, lorsque la pulsation ω évolue de 0 à ∞, la courbe se déplace du point (20 dB,0∘) au point (−∞,−180∘). Lorsque ξ≥0.707, la courbe est monotone. Pour ξ=0.2, la courbe présente un extrémum à la pulsation ωr=95.916 rad/s. Le facteur de résonance associé est égal à MdB=8.1 dB (voir abaque). En ω=ωn, la courbe passe par le point remarquable (20−20log10⁡(2ξ),−90∘) quelque soit la valeur de ξ.