Skip to content

Correspondance Continu/Discret ​

Ce chapitre présente la correspondance entre le plan de Laplace (plan s) et le plan en z. Cette correspondance est fondamentale pour comprendre comment les propriétés d'un système continu se traduisent dans le domaine discret.

Relation fondamentale ​

Expression ​

La relation entre un pôle continu sk et le pôle discret correspondant zk est donnée par :

zk=eskTe

où Te est la période d'échantillonnage.

Interprétation ​

En posant sk=σk+jωk où σk est la partie réelle et ωk la partie imaginaire, nous obtenons :

zk=e(σk+jωk)Te=eσkTe⋅ejωkTe

Cette expression peut s'écrire sous forme polaire :

zk=|zk|⋅ejθk

avec :

  • Module : |zk|=eσkTe
  • Argument : θk=ωkTe

Correspondance des régions de stabilité ​

Plan de Laplace (plan s) ​

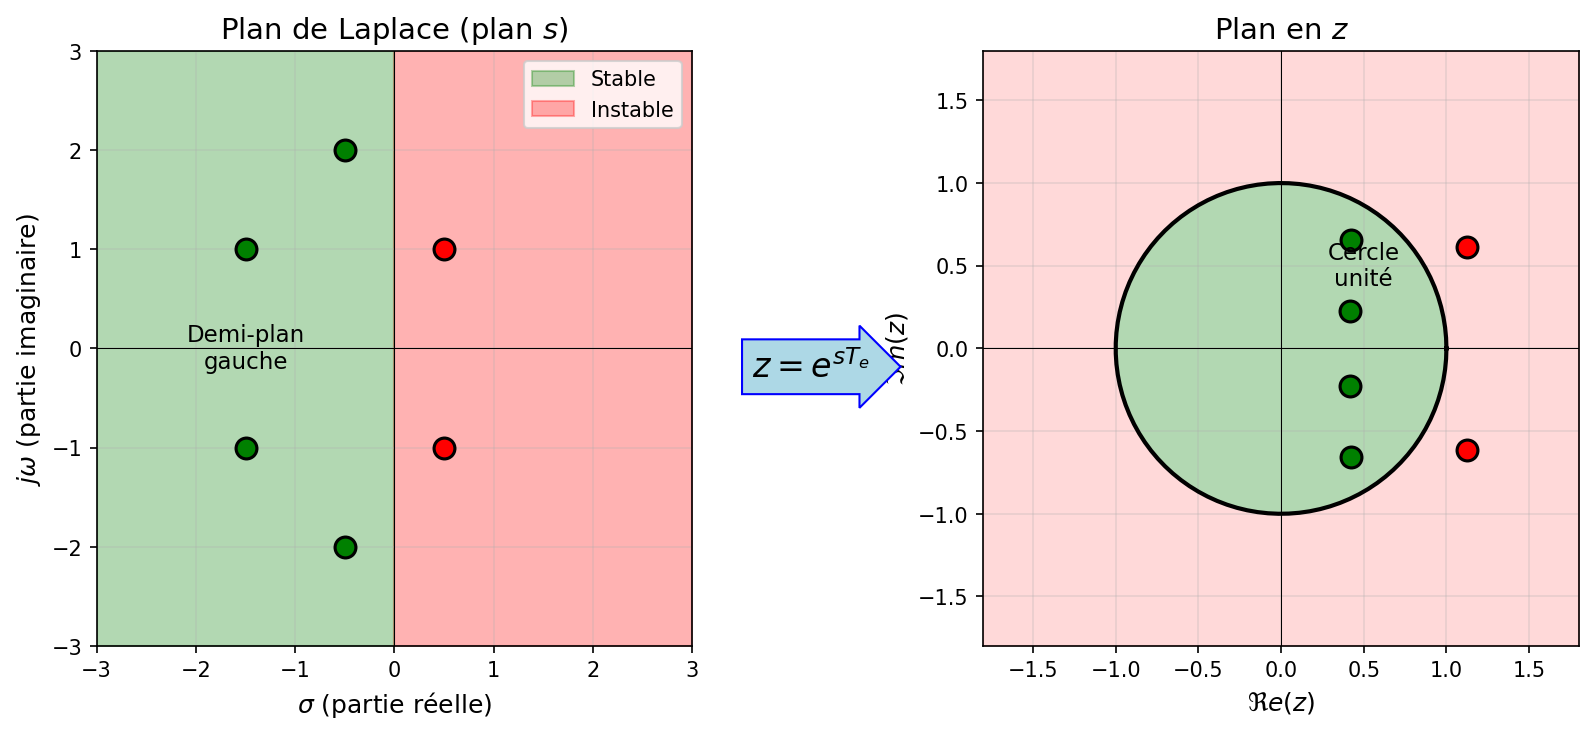
Dans le plan s, un système continu est stable si tous ses pôles ont une partie réelle négative, c'est-à-dire s'ils sont situés dans le demi-plan gauche :

ℜe(sk)=σk<0

Plan en z ​

Dans le plan z, un système discret est stable si tous ses pôles sont situés à l'intérieur du cercle unité :

|zk|<1

Démonstration de la correspondance ​

Si σk<0 (pôle stable en continu), alors :

|zk|=eσkTe<e0=1

Le pôle discret est donc à l'intérieur du cercle unité.

Inversement, si σk>0 (pôle instable en continu), alors |zk|>1 et le pôle discret est à l'extérieur du cercle unité.

Correspondance des régions

Plan sPlan zStabilité
Demi-plan gauche (σ<0)Intérieur du cercle unité (|z|<1)Stable
Axe imaginaire (σ=0)Cercle unité (|z|=1)Marginalement stable
Demi-plan droit (σ>0)Extérieur du cercle unité (|z|>1)Instable
Correspondance des régions de stabilité entre le plan s et le plan z

Correspondance de l'axe des fréquences ​

Axe imaginaire du plan s ​

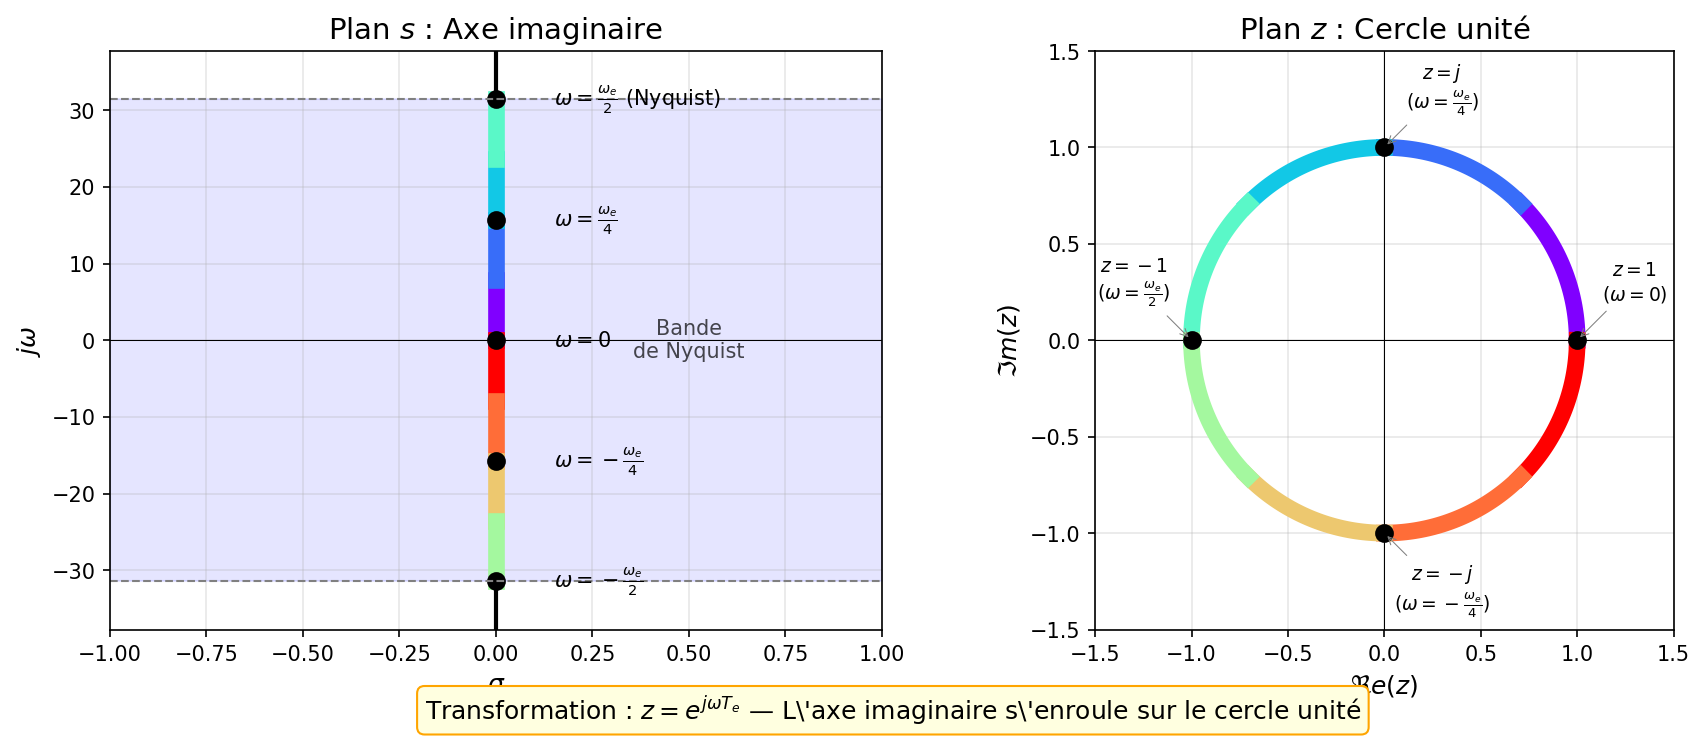
L'axe imaginaire du plan s (où σ=0) correspond aux fréquences du système continu. Pour s=jω :

z=ejωTe

Cette expression décrit le cercle unité dans le plan z.

Périodicité ​

La correspondance z=ejωTe est périodique de période ωe=2πTe (pulsation d'échantillonnage) :

ej(ω+ωe)Te=ejωTe⋅ej2π=ejωTe

Cela signifie que toutes les fréquences séparées de ωe sont confondues dans le plan z. C'est l'origine du repliement spectral.

Points remarquables ​

Pulsation continue ωPosition sur le cercle unité
ω=0 (DC)z=1
ω=ωe4z=j
ω=ωe2 (Nyquist)z=−1
ω=3ωe4z=−j
ω=ωez=1 (retour au point de départ)
Correspondance de l'axe des fréquences : l'axe imaginaire du plan s s'enroule sur le cercle unité

Lignes iso-amortissement ​

Dans le plan s ​

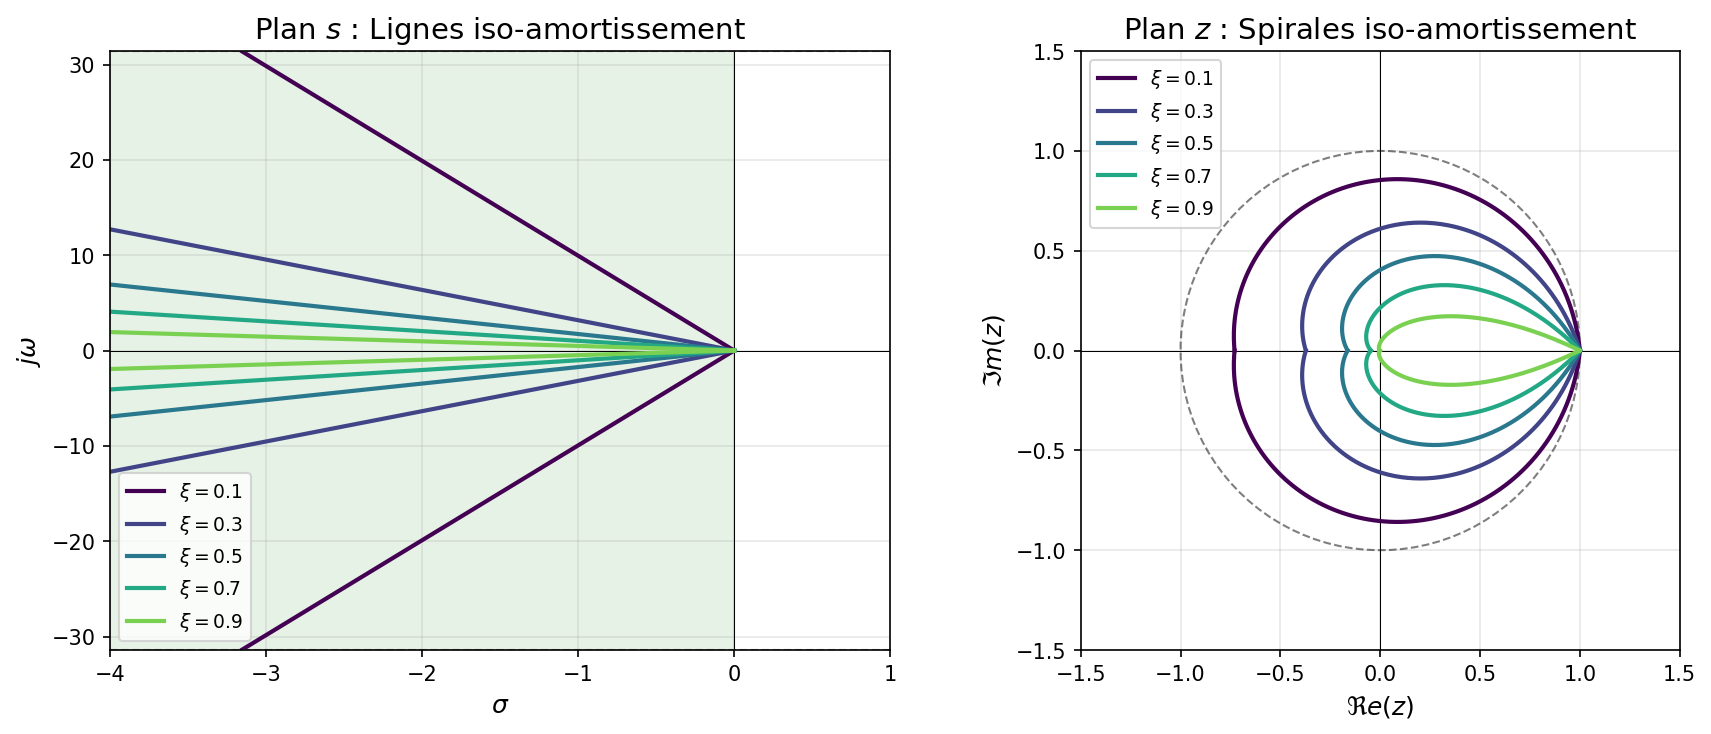
Les lignes d'amortissement constant ξ pour un système de second ordre correspondent à des droites passant par l'origine, faisant un angle β=arccos⁡(ξ) avec l'axe réel négatif.

Pour un pôle sur cette ligne :

s=σ+jω=−ξωn+jωn1−ξ2

Le rapport σω est constant :

σω=−ξ1−ξ2

Dans le plan z ​

En appliquant la transformation z=esTe, ces droites deviennent des spirales logarithmiques dans le plan z.

Transformation des lignes d'iso-amortissement du plan s vers le plan z

Lignes iso-pulsation propre ​

Dans le plan s ​

Les lignes de pulsation propre constante ωn correspondent à des demi-cercles centrés à l'origine de rayon ωn (dans le demi-plan gauche).

Dans le plan z ​

Ces demi-cercles se transforment en courbes fermées dans le plan z. Plus ωn est grand par rapport à ωe, plus la courbe s'éloigne de l'origine.
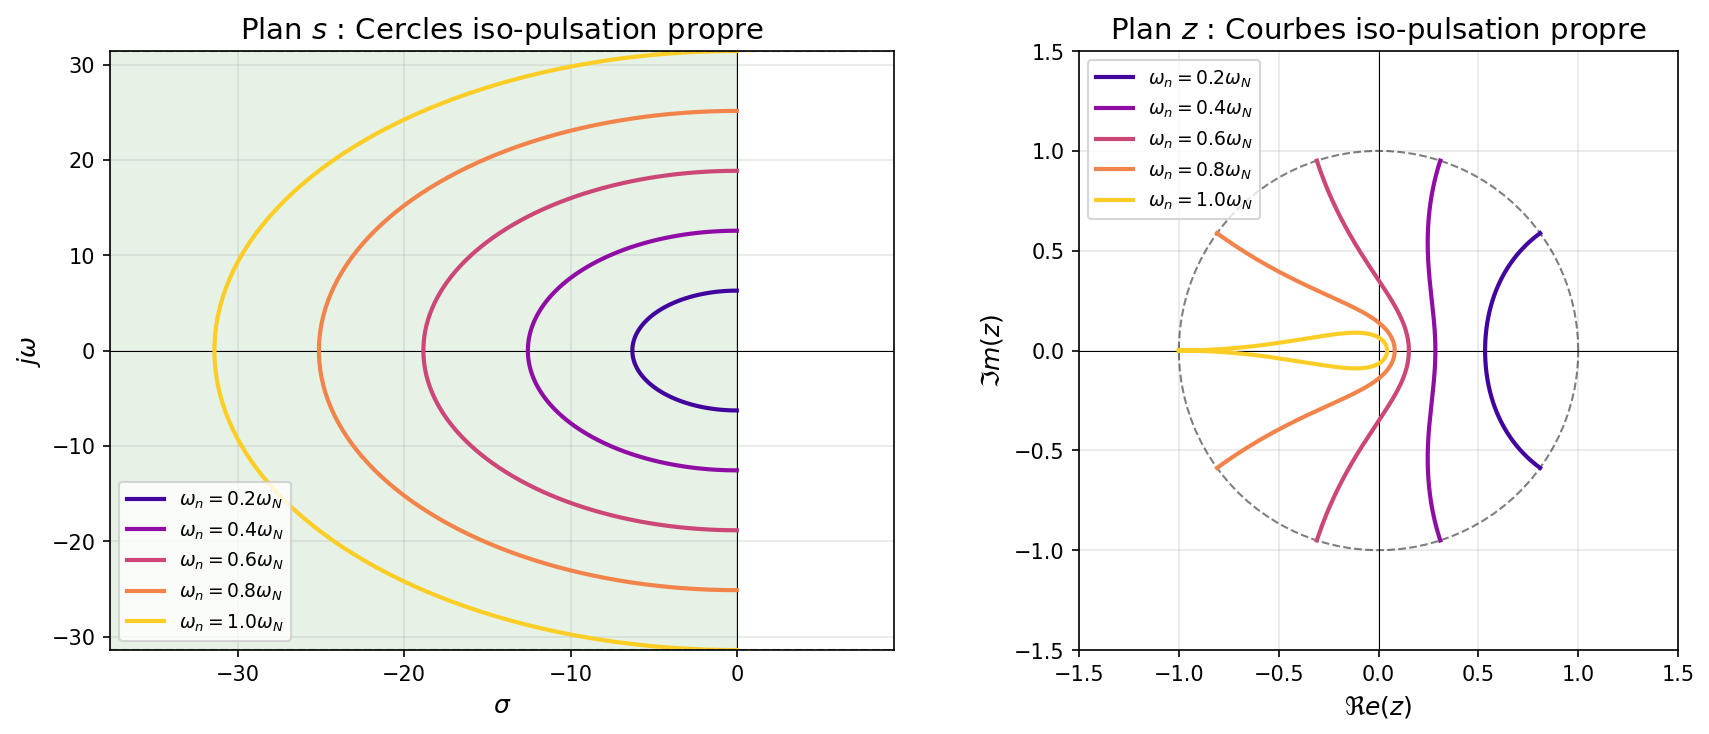
Transformation des lignes d'iso-pulsation propre du plan s vers le plan z

Grille complète de correspondance ​

La figure suivante présente une vue d'ensemble de la correspondance entre le plan s et le plan z, montrant simultanément les lignes d'iso-amortissement et d'iso-pulsation propre.
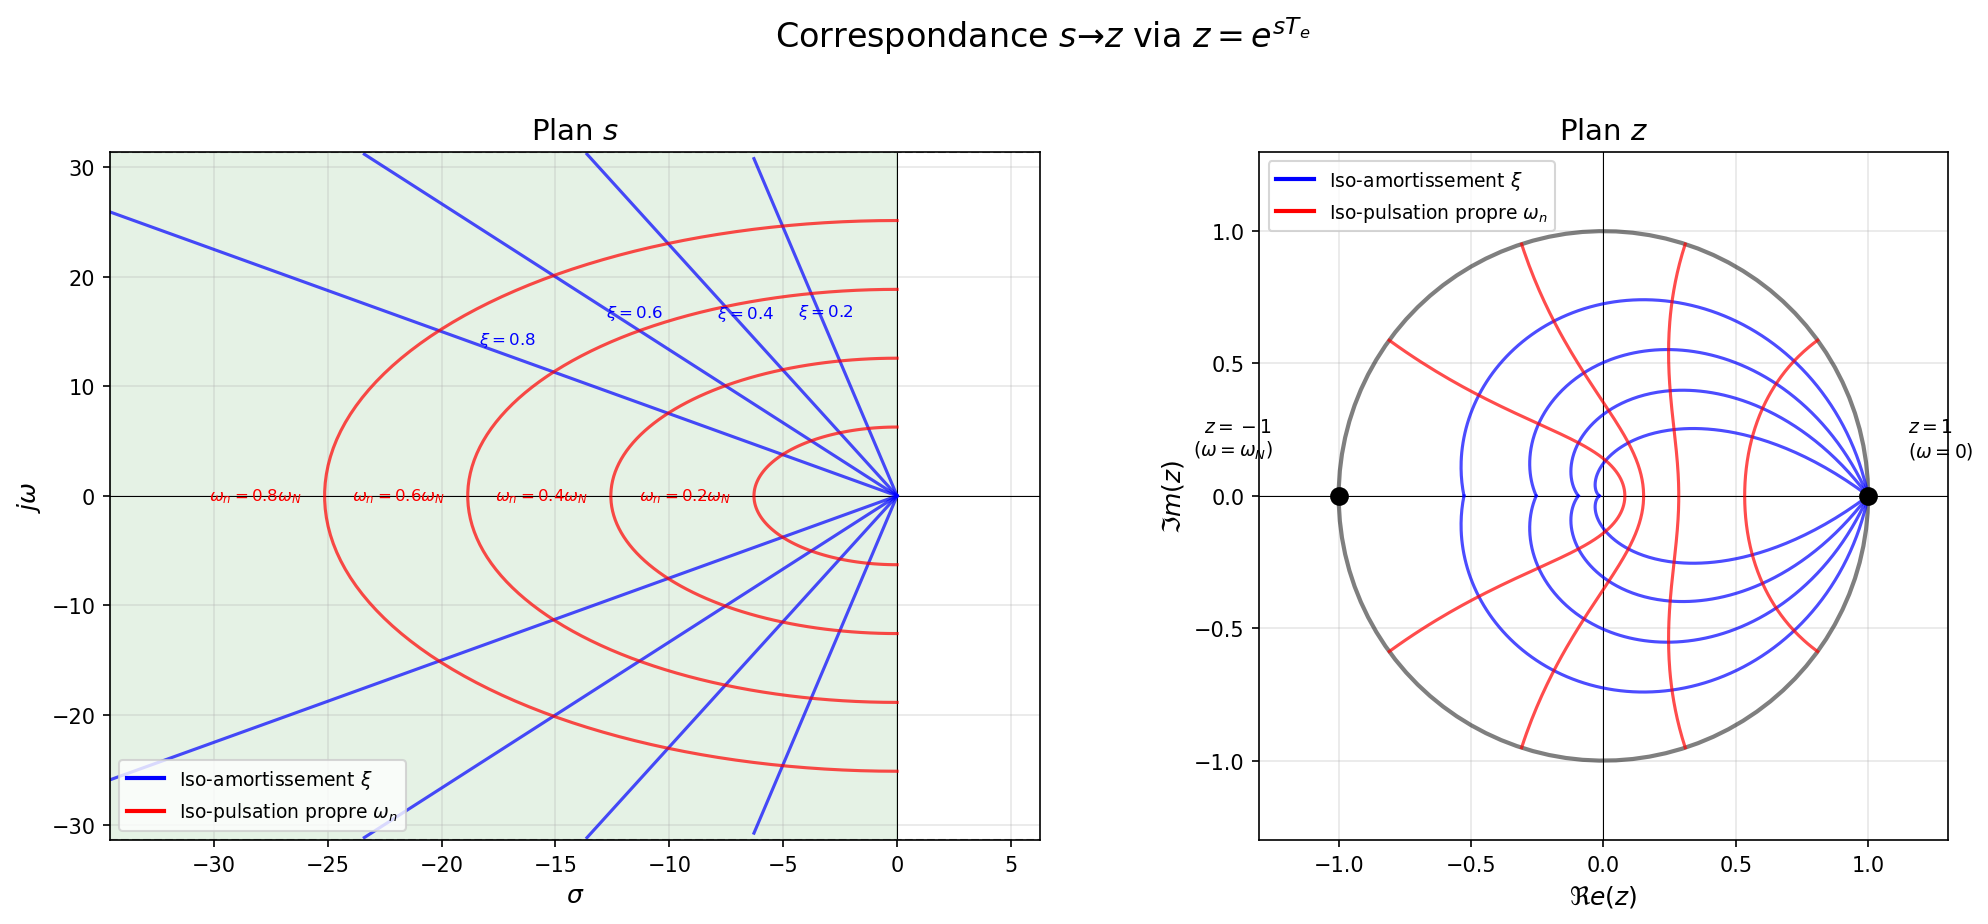
Grille complète de correspondance s → z

Implications pratiques ​

Choix de la période d'échantillonnage ​

La correspondance z=esTe montre que :

  1. Si Te est trop grand : les pôles rapides (grande partie imaginaire) se retrouvent repliés, et la dynamique du système n'est pas correctement capturée.

  2. Si Te est trop petit : les pôles discrets se rapprochent de z=1, ce qui peut poser des problèmes de précision numérique.

Règle pratique ​

Pour un système de constante de temps dominante τ, on recommande :

Te∈[τ20,τ5]

Cela correspond à 5 à 20 échantillons par constante de temps.

Placement des pôles ​

Lors de la conception d'un correcteur numérique, il est souvent plus intuitif de :

  1. Spécifier les performances souhaitées dans le plan s (temps de réponse, dépassement)
  2. Calculer les pôles continus correspondants
  3. Transformer ces pôles en pôles discrets via z=esTe

Formules utiles

Pour un système de second ordre avec ξ et ωn donnés, les pôles continus sont :

s1,2=−ξωn±jωn1−ξ2

Les pôles discrets correspondants sont :

z1,2=e−ξωnTe⋅e±jωn1−ξ2Te

En coordonnées polaires : |z|=e−ξωnTe et θ=±ωn1−ξ2Te